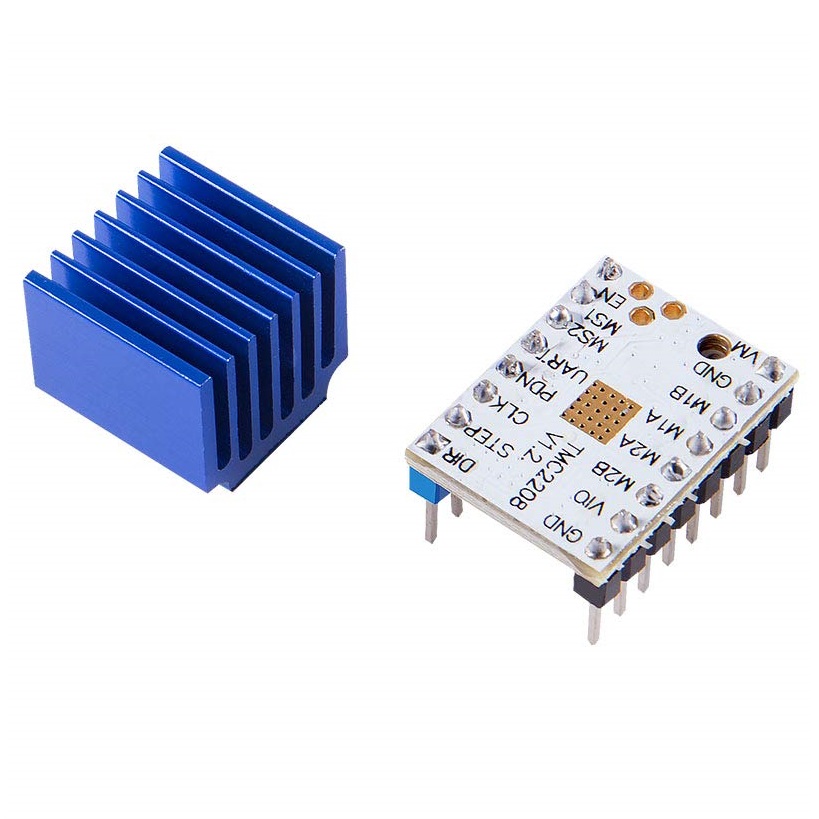
TMC2208 Modulo Driver de Motor Paso a Paso Alta Precisión y Silencioso 1.4A RMS
[TMC2208] TMC2208 Modulo Driver de Motor Paso a Paso Alta Precisión y Silencioso 1.4A RMS
Referencia Interna:
TMC2208
Driver stepper silencioso TMC2208
Driver silencioso para motor paso a paso
El TMC2208 es un controlador stepper de Trinamic orientado a movimiento silencioso y eficiente. Integra StealthChop para reducir ruido, SpreadCycle para mayor dinámica y configuración mediante UART, además de control STEP/DIR convencional. En formato reemplazable tipo StepStick se utiliza en impresoras 3D, CNC ligeras y automatización. Requiere configurar corriente RMS, microstepping, disipación y conexión del pin UART; ofrece diagnóstico básico y no incluye StallGuard para homing sin sensor.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Circuito | TMC2208 |
| Motor | Stepper bipolar de dos fases |
| Alimentación motor | 4,75–29 V |
| Corriente RMS | Hasta aproximadamente 1,2 A típica de operación según PCB/refrigeración |
| Interfaz | STEP/DIR y UART monohilo |
| Microsteps | Hasta 1/256 interpolados |
| Compatibilidad | Arduino y Raspberry Pi con temporización/control adecuado |
| Características adicionales | Valor |
|---|---|
| Modo silencioso | StealthChop2 |
| Modo dinámico | SpreadCycle |
| Interpolación | MicroPlyer a 256 |
| Diagnóstico | ofrece diagnóstico básico y no incluye StallGuard para homing sin sensor |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El ejemplo genera movimiento STEP/DIR y abre UART. Para corriente, StealthChop y diagnóstico utiliza TMCStepper con resistencia de sensado correcta.
#include <SoftwareSerial.h>
SoftwareSerial driver(10,11);const byte STEP=5,DIR=6,EN=7;
void mover(long n,bool sentido,unsigned periodo){digitalWrite(DIR,sentido);for(long i=0;i<n;i++){digitalWrite(STEP,HIGH);delayMicroseconds(3);digitalWrite(STEP,LOW);delayMicroseconds(periodo);}}
void setup(){Serial.begin(115200);driver.begin(115200);pinMode(STEP,OUTPUT);pinMode(DIR,OUTPUT);pinMode(EN,OUTPUT);digitalWrite(EN,LOW);Serial.println("Configure corriente y microsteps por UART con biblioteca TMCStepper");}
void loop(){mover(3200,HIGH,450);delay(400);mover(3200,LOW,450);delay(1200);}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué alimentación necesita?
TMC2208 requiere 4,75–29 V para motor y lógica compatible según módulo. Utiliza una fuente estable, cableado corto y desacoplo cercano para evitar reinicios, ruido o.
2. ¿Cómo se conecta al controlador?
La interfaz principal es STEP/DIR más UART monohilo. Comprueba el pinout, niveles lógicos y tierra común antes de energizar o cargar el programa incluido.
3. ¿Es compatible con Arduino Uno?
Sí, respetando tensión, corriente e interfaz. El ejemplo incluido sirve como punto de partida y deja visibles los parámetros que requieren ajuste.
4. ¿Puede utilizarse con Raspberry Pi?
Sí cuando la interfaz es compatible, pero sus GPIO toleran solamente 3,3 V; las señales mayores necesitan adaptación y protección apropiadas.
5. ¿Qué conviene revisar antes de instalarlo?
Verifica serigrafía, polaridad, revisión del PCB, posición de puentes y tensión real; módulos visualmente similares pueden incorporar circuitos o pinouts diferentes.
6. ¿Cómo se compara con A4988?
Frente a A4988, cambia la capacidad, interfaz y complejidad de integración; la elección correcta depende del proyecto, alimentación y precisión necesarias.
7. ¿Cómo se compara con DRV8825?
Comparado con DRV8825, ofrece un enfoque distinto en costo, rendimiento y conexiones; evalúa también disponibilidad de bibliotecas, documentación y repuestos.
8. ¿Por qué es más silencioso que un A4988?
StealthChop regula las bobinas con una estrategia suave y reduce resonancias audibles, especialmente a velocidades bajas y cargas moderadas durante.
9. ¿Necesita configurar VREF manualmente?
Puede ajustarse por potenciómetro en algunas placas o mediante UART; conoce resistencias de sensado y corriente RMS antes de modificar valores.
10. ¿Cuándo conviene utilizar SpreadCycle?
A velocidades, aceleraciones o cargas mayores, SpreadCycle ofrece comportamiento dinámico más robusto, aunque normalmente produce mayor ruido acústico que StealthChop.