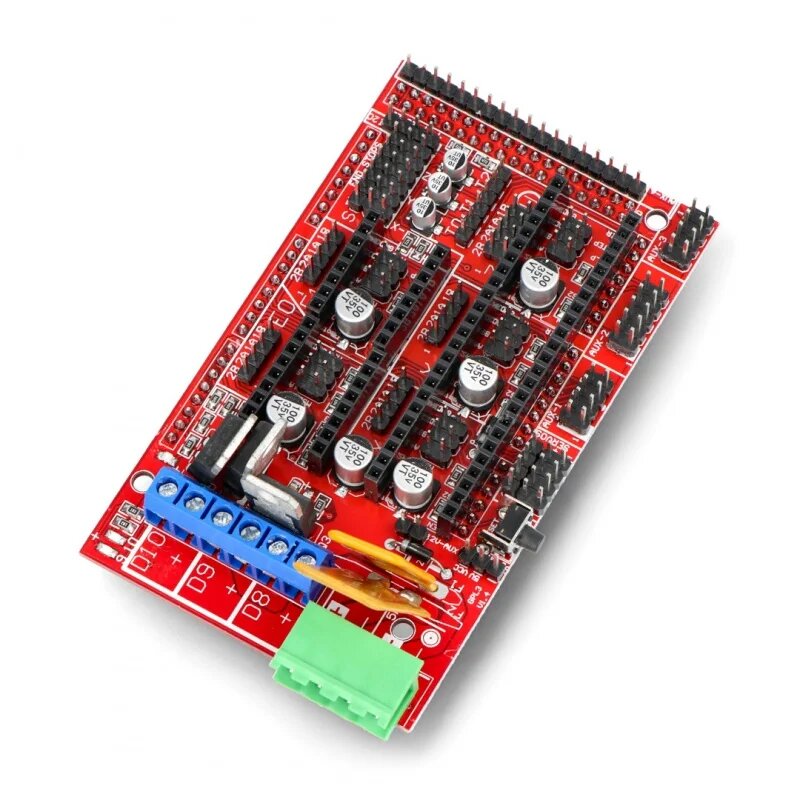
RAMPS14 Shield RAMPS 1.4 Impresora 3D Arduino MEGA RepRap
[RAMPS14 ] RAMPS14 Shield RAMPS 1.4 Impresora 3D Arduino MEGA RepRap
Referencia Interna:
RAMPS14
Shield RAMPS 1.4 para Arduino Mega
Controlador modular para impresoras 3D RepRap
RAMPS 1.4 combina Arduino Mega 2560 con controladores Pololu para administrar una impresora 3D o máquina cartesiana. Incluye cinco zócalos de drivers, entradas para finales de carrera, tres salidas MOSFET, termistores, ventiladores, cama y pantalla auxiliar. Funciona normalmente a 12 V y admite configuraciones de microstepping. Raspberry Pi puede actuar como host mediante USB, pero no sustituye la temporización del firmware.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Controlador base | Arduino Mega 2560 |
| Drivers | 5 zócalos A4988/DRV8825 |
| Ejes | X, Y, Z y dos extrusores |
| Alimentación habitual | 12 V CC |
| Salidas MOSFET | 3 |
| Entradas temperatura | 3 termistores |
| Compatibilidad | Marlin; Raspberry Pi como host USB |
| Características adicionales | Valor |
|---|---|
| Finales de carrera | 6 conectores |
| Microstepping | Puentes bajo cada driver |
| Conectores auxiliares | LCD/SD mediante adaptador |
| Fusibles | Revisar calidad y corriente de placa |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El ejemplo AccelStepper mueve un eje y reacciona al final de carrera; una impresora real requiere firmware Marlin correctamente configurado.
#include <AccelStepper.h>
AccelStepper eje(AccelStepper::DRIVER,54,55);
const byte ENABLE=38,FIN=3;
void setup(){Serial.begin(115200);pinMode(ENABLE,OUTPUT);pinMode(FIN,INPUT_PULLUP);digitalWrite(ENABLE,LOW);eje.setMaxSpeed(1200);eje.setAcceleration(500);eje.moveTo(3200);}
void loop(){if(!digitalRead(FIN)){eje.stop();Serial.println("Fin de carrera");}eje.run();if(eje.distanceToGo()==0){delay(400);eje.moveTo(-eje.currentPosition());}}
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué alimentación requiere el RAMPS 1.4?
Requiere 12 V en sus entradas separadas y 5 V lógico desde Mega; utiliza una fuente estable, tierra común y desacoplo cercano para evitar lecturas.
2. ¿Cómo se comunica con el controlador?
La conexión principal utiliza GPIO del Mega y USB serial administrados por Marlin; respeta niveles eléctricos, distribución de pines y temporización antes de cargar el.
3. ¿Funciona con Arduino Uno?
Sí, cuando sus niveles e interfaz coinciden; el ejemplo incluido muestra una integración inicial y deja parámetros claramente identificados para calibración.
4. ¿Puede utilizarse con Raspberry Pi?
Sí, pero sus GPIO trabajan a 3,3 V; cualquier señal superior necesita adaptación de nivel y las entradas analógicas requieren conversor externo.
5. ¿Qué debe revisarse antes de energizarlo?
Comprueba polaridad, tensión, pinout y posibles puentes de configuración; una fotografía comercial no garantiza que todas las revisiones compartan conexiones idénticas.
6. ¿Cómo se compara con CNC Shield V3?
Frente a CNC Shield V3, este producto prioriza su función específica y una integración directa; la mejor opción depende de precisión, velocidad y cableado.
7. ¿Cómo se compara con una placa controladora de 32 bits?
Comparado con una placa controladora de 32 bits, cambian interfaz, prestaciones y complejidad; conviene elegir según el controlador disponible, entorno eléctrico y objetivo real del.
8. ¿Acepta alimentación de 24 V?
RAMPS 1.4 estándar fue diseñada principalmente para 12 V; usar 24 V exige revisar condensadores, MOSFET, fusibles, regulador y periféricos instalados.
9. ¿Por qué posee dos entradas de potencia?
Separa la alimentación de cama caliente respecto de motores, extrusores y otros consumos; ambas requieren polaridad correcta y conductores dimensionados.
10. ¿Cuántos motores puede gobernar?
Dispone de cinco drivers: X, Y, Z, E0 y E1; el eje Z suele conectar dos motores a un mismo controlador.