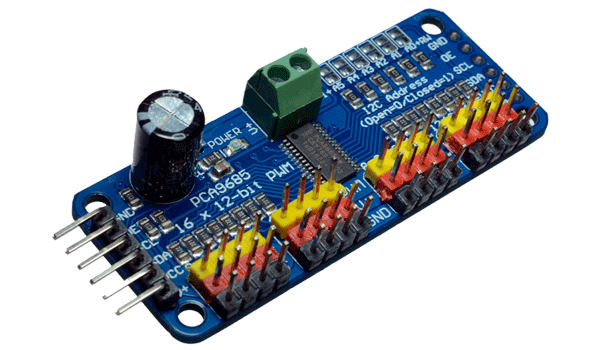
PCA9685 Driver para Servomotor de 16 Canales de 12 Bits I2C IIC
[PCA9685] PCA9685 Driver para Servomotor de 16 Canales de 12 Bits I2C IIC
Referencia Interna:
PCA9685
Controlador PWM PCA9685 de 16 canales
Driver I²C de 12 bits para servos y LED
Módulo PWM de 16 canales basado en PCA9685, con resolución de 12 bits y oscilador propio. Permite controlar numerosos servos, LED o entradas de drivers usando solamente el bus I²C, sin consumir temporizadores del microcontrolador. Todos los canales comparten frecuencia, pero poseen ciclo útil y fase independientes. La lógica y la potencia de servos están separadas; una fuente externa correctamente dimensionada evita reinicios y daños por picos de corriente.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Circuito | PCA9685 |
| Canales | 16 PWM independientes |
| Resolución | 12 bits, 4096 pasos |
| Interfaz | I²C Fast-mode Plus |
| Frecuencia PWM | Aproximadamente 24–1526 Hz |
| Alimentación lógica | 2,3–5,5 V |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| Dirección predeterminada | 0x40 |
| Direcciones posibles | Hasta 62 dispositivos mediante A0–A5 |
| Salida | Totem-pole u open-drain configurable |
| Potencia de servos | V+ externo separado |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El ejemplo mueve un servo suavemente en el canal cero. Debes calibrar pulsos mínimo y máximo sin forzar sus topes mecánicos.
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>
Adafruit_PWMServoDriver pwm(0x40);
const int MINIMO=120,MAXIMO=520;
void setup(){
 Serial.begin(115200);pwm.begin();pwm.setOscillatorFrequency(27000000);pwm.setPWMFreq(50);
 delay(10);Serial.println("PCA9685 listo");
}
void loop(){
 for(int pulso=MINIMO;pulso<=MAXIMO;pulso+=4){pwm.setPWM(0,0,pulso);delay(12);}
 delay(300);
 for(int pulso=MAXIMO;pulso>=MINIMO;pulso-=4){pwm.setPWM(0,0,pulso);delay(12);}
 delay(300);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Cuántas salidas PWM proporciona?
Ofrece 16 canales independientes de 12 bits, equivalentes a 4096 posiciones de ciclo útil por periodo común programado durante el.
2. ¿Todos los canales comparten frecuencia?
Sí, el prescaler define una frecuencia PWM común; cada canal conserva fases y ciclos útiles independientes dentro de ese periodo.
3. ¿Puede alimentar servos desde VCC lógico?
No, los servos deben usar V+ externo dimensionado; VCC solo alimenta lógica y ambas fuentes necesitan referencia de tierra común.
4. ¿Qué frecuencia conviene para servos?
La mayoría trabaja alrededor de 50 Hz, pero pulsos mínimos, máximos y frecuencia segura deben ajustarse según cada fabricante durante.
5. ¿Cuál es la dirección I²C predeterminada?
Los módulos suelen utilizar 0x40; puentes A0–A5 permiten cambiarla y conectar múltiples controladores al mismo bus durante el funcionamiento normal.
6. ¿Puede controlar motores DC directamente?
No entrega potencia ni invierte polaridad; necesita MOSFET, puente H o driver, utilizando PWM únicamente como señal de mando durante.
7. ¿Qué función cumple OE?
Output Enable deshabilita simultáneamente las salidas por hardware, útil para paro rápido, arranque seguro o control externo de emergencia durante.
8. ¿Cómo se compara con TLC5940?
PCA9685 usa I²C y frecuencia común flexible; TLC5940 ofrece corriente constante para LED y una interfaz serial diferente durante el.
9. ¿Cómo se compara con PWM directo de Arduino?
Arduino posee pocos temporizadores y resoluciones variables; PCA9685 agrega 16 canales estables sin ocupar continuamente tiempo del procesador durante el.
10. ¿Es compatible con Raspberry Pi?
Sí mediante I²C de 3,3 V; alimenta servos por separado y evita que sus picos reinicien o dañen la computadora.