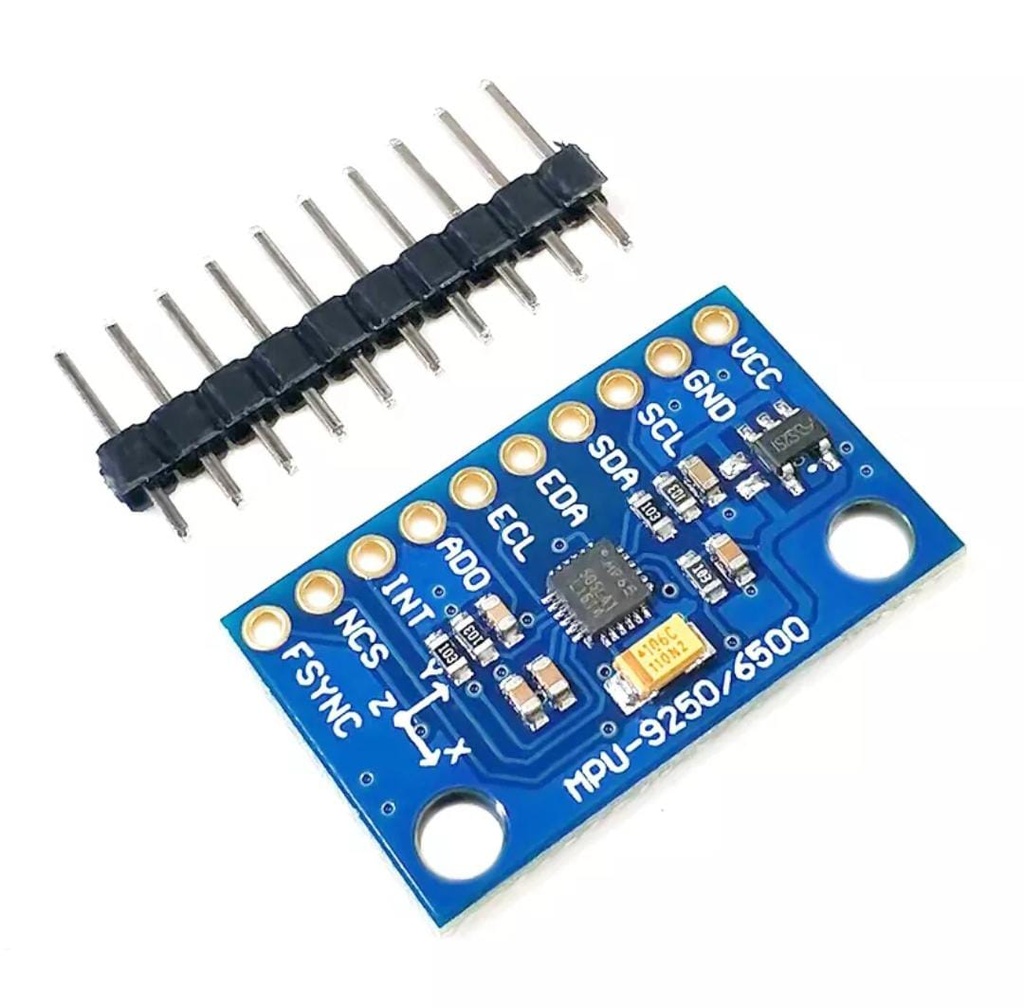
MPU9250 / 9265 Módulo de Placa de Sensor GY-9250 MPU, 9250
[MPU9250 / 9265] MPU9250 / 9265 Módulo de Placa de Sensor GY-9250 MPU, 9250
Referencia Interna:
MPU9250 / 9265
Módulo IMU MPU9250 de Nueve Ejes
Acelerómetro, giroscopio y magnetómetro triaxiales para orientación y seguimiento de movimiento.
El MPU9250 combina un acelerómetro y giroscopio MPU-6500 con un magnetómetro AK8963 dentro del mismo encapsulado. Permite registrar aceleración, velocidad angular y campo magnético para calcular orientación mediante algoritmos de fusión sensorial.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación del circuito | 2,4 a 3,6 V CC |
| Grados de libertad | 9 ejes: acelerómetro, giroscopio y magnetómetro |
| Acelerómetro | ±2, ±4, ±8 o ±16 g |
| Giroscopio | ±250, ±500, ±1000 o ±2000 °/s |
| Magnetómetro | ±4912 µT |
| Resolución | ADC de 16 bits en los nueve ejes |
| Interfaces | I²C hasta 400 kHz y SPI hasta 1 MHz |
| Dirección I²C | 0x68 o 0x69 |
| Compatibilidad | Arduino Uno y Raspberry Pi mediante módulo adecuado |
| Características adicionales | Valor |
|---|---|
| Magnetómetro interno | AK8963 de tres ejes |
| Resolución magnética | 14 o 16 bits |
| Tasa del magnetómetro | 8 o 100 Hz |
| FIFO | 512 bytes |
| Muestreo del giroscopio | Hasta 8 kHz |
| Muestreo del acelerómetro | Hasta 4 kHz |
| Consumo con nueve ejes | Aproximadamente 3,5 mA |
| Sensor adicional | Temperatura interna |
| Encapsulado del circuito | QFN de 3 × 3 × 1 mm |
Ventajas y aplicaciones
Nueve ejes integrados: Combina aceleración, velocidad angular y campo magnético para desarrollar sistemas completos de orientación dentro de una sola placa.
Rangos configurables: Permite adaptar sensibilidad y margen dinámico del acelerómetro y giroscopio según movimientos suaves, rápidos o impactos controlados.
Comunicación flexible: Admite I²C y SPI para integrarse con microcontroladores, ordenadores monoplaca y diferentes arquitecturas de adquisición de datos.
Procesamiento de movimiento: Incluye FIFO, interrupciones y funciones internas que reducen lecturas innecesarias y facilitan aplicaciones de seguimiento continuo.
Aplicaciones variadas: Resulta útil en drones, robótica, navegación, estabilización, controles gestuales y registro experimental de movimientos tridimensionales complejos.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El ejemplo utiliza la biblioteca MPU9250 de hideakitai. Inicializa el bus I²C, calibra el dispositivo y presenta aceleración, giroscopio y magnetómetro.
#include <Wire.h>
#include <MPU9250.h>
MPU9250 mpu;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  delay(2000);
  if (!mpu.setup(0x68)) {
    Serial.println("MPU9250 no detectado");
    while (true) delay(1000);
  }
  Serial.println("Mantener inmóvil para calibrar");
  mpu.calibrateAccelGyro();
  Serial.println("Mover en forma de ocho para magnetómetro");
  mpu.calibrateMag();
}

void loop() {
  if (mpu.update()) {
    Serial.print("A[g]: ");
    Serial.print(mpu.getAccX(), 3); Serial.print(", ");
    Serial.print(mpu.getAccY(), 3); Serial.print(", ");
    Serial.print(mpu.getAccZ(), 3);
    Serial.print(" | G[deg/s]: ");
    Serial.print(mpu.getGyroX(), 2); Serial.print(", ");
    Serial.print(mpu.getGyroY(), 2); Serial.print(", ");
    Serial.print(mpu.getGyroZ(), 2);
    Serial.print(" | M[uT]: ");
    Serial.print(mpu.getMagX(), 1); Serial.print(", ");
    Serial.print(mpu.getMagY(), 1); Serial.print(", ");
    Serial.println(mpu.getMagZ(), 1);
  }
  delay(100);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué integra el MPU9250?
Integra acelerómetro, giroscopio y magnetómetro triaxiales, además de temperatura interna, formando una unidad inercial completa de nueve grados de libertad.
2. ¿Qué alimentación necesita?
El circuito trabaja entre 2,4 y 3,6 voltios; las placas comerciales pueden incorporar regulador, pero debe revisarse la entrada identificada como VIN.
3. ¿Qué interfaces de comunicación admite?
El acelerómetro y giroscopio admiten I²C o SPI; el magnetómetro AK8963 interno se administra mediante el bus auxiliar incorporado durante.
4. ¿Es compatible con Arduino Uno?
Sí. Puede comunicarse por I²C usando una biblioteca MPU9250, una placa adaptada a cinco voltios y conexiones SDA y SCL.
5. ¿Es compatible con Raspberry Pi?
Sí. Raspberry Pi puede utilizar I²C directamente a 3,3 voltios, siempre que la placa no incorpore pull-ups conectadas a cinco voltios.
6. ¿Necesita calibración antes de utilizarse?
Sí. Deben determinarse offsets del giroscopio, acelerómetro y magnetómetro, además de corregir distorsiones magnéticas duras y blandas del montaje durante.
7. ¿Puede entregar orientación absoluta directamente?
Entrega mediciones inerciales y magnéticas. Calcular orientación estable requiere fusionar sensores mediante filtros y compensar inclinación, deriva y perturbaciones magnéticas cercanas.
8. ¿Cómo se compara con MPU6050?
MPU9250 añade magnetómetro triaxial para rumbo; MPU6050 solamente incorpora acelerómetro y giroscopio, ofreciendo seis grados de libertad en lugar de nueve.
9. ¿En qué difiere del MPU9255?
MPU9255 conserva una arquitectura muy similar y pequeños cambios internos; deben comprobarse identificación, registros y compatibilidad de la biblioteca utilizada.
10. ¿Puede sustituirse por MPU9265?
No debe asumirse equivalencia. MPU9265 no identifica claramente un circuito oficial comparable; confirma el marcado real antes de instalar bibliotecas o conexiones.