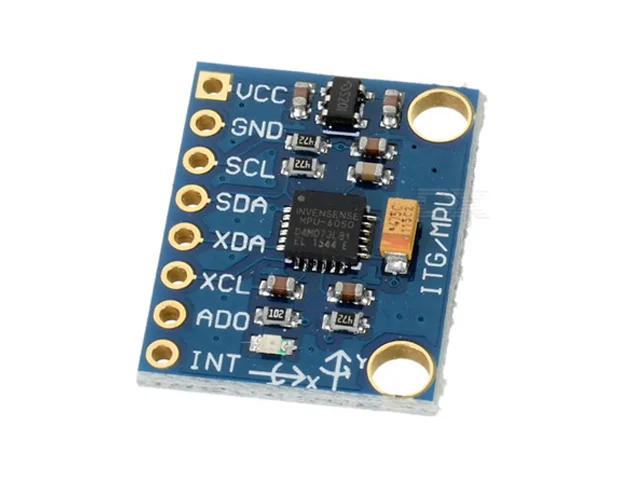
MPU6050 Modulo GY-521 Sensor Giroscopio Análogo de 3 Ejes + Acelerómetro de 3 Ejes
[MPU6050-PCB] MPU6050 Modulo GY-521 Sensor Giroscopio Análogo de 3 Ejes + Acelerómetro de 3 Ejes
Referencia Interna:
MPU6050-PCB
Módulo IMU MPU6050 de Seis Ejes
Acelerómetro y giroscopio triaxiales con comunicación I²C.
El MPU6050 integra acelerómetro de tres ejes, giroscopio de tres ejes, sensor térmico y procesador de movimiento. Permite detectar orientación, aceleración y velocidad angular.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación del chip | 2,375 a 3,46 V |
| Interfaz | I²C hasta 400 kHz |
| Dirección | 0x68 o 0x69 |
| Acelerómetro | ±2, ±4, ±8 o ±16 g |
| Giroscopio | ±250, ±500, ±1000 o ±2000 °/s |
| ADC | 16 bits por eje |
| Compatibilidad | Arduino y Raspberry Pi mediante módulo |
| Características adicionales | Valor |
|---|---|
| Ejes | Seis grados de libertad |
| FIFO | 1024 bytes |
| DMP | Procesador digital de movimiento |
| Muestreo giroscopio | Hasta 8 kHz |
| Consumo combinado | 3,9 mA típico |
| Temperatura | Sensor interno para compensación |
Ventajas y aplicaciones
Integración sencilla: Su interfaz facilita incorporarlo en prototipos electrónicos mediante conexiones claras y pocos componentes externos adicionales.
Formato compacto: La placa ocupa poco espacio y puede instalarse fácilmente dentro de equipos, robots y proyectos educativos portátiles.
Respuesta práctica: Proporciona datos útiles para supervisión, automatización o control cuando trabaja dentro de sus límites eléctricos especificados.
Compatibilidad amplia: Puede utilizarse con Arduino y Raspberry Pi aplicando alimentación, adaptación de nivel o conversión analógica cuando corresponda.
Aplicaciones educativas: Permite estudiar sensores, adquisición de datos y programación mediante experimentos repetibles y proyectos funcionales de bajo costo.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El ejemplo utiliza Adafruit MPU6050 para leer aceleración y velocidad angular expresadas en unidades físicas.
#include <Adafruit_MPU6050.h>
Adafruit_MPU6050 m;
void setup(){Serial.begin(115200);m.begin();}
void loop(){sensors_event_t a,g,t;m.getEvent(&a,&g,&t);Serial.print(a.acceleration.x);Serial.print(",");Serial.println(g.gyro.x);delay(100);}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué función cumple el MPU6050-PCB?
El MPU6050-PCB realiza la función indicada utilizando su principio físico y entrega una señal procesable dentro de sus límites eléctricos especificados.
2. ¿Qué alimentación necesita?
Debe utilizar exactamente la tensión indicada, compartir tierra con el controlador y evitar inversiones de polaridad o señales superiores al máximo permitido.
3. ¿Cómo debe instalarse?
Debe montarse sin esfuerzos sobre terminales, con cables cortos, alimentación estable y ubicación compatible con la magnitud que necesita detectar.
4. ¿Qué puede alterar sus lecturas?
La temperatura, ruido eléctrico, montaje, alimentación y condiciones ambientales pueden modificar la respuesta obtenida dentro de una aplicación real durante.
5. ¿Es compatible con Arduino Uno?
Sí. Arduino puede leer su interfaz utilizando los pines y bibliotecas apropiados, respetando siempre la tensión de alimentación especificada durante.
6. ¿Puede utilizarse con Raspberry Pi?
Sí, respetando 3,3 voltios en GPIO y agregando ADC o adaptación de nivel cuando la salida del módulo lo requiera.
7. ¿Necesita calibración?
Las mediciones relativas o analógicas necesitan calibración; los dispositivos digitales también pueden requerir compensación, offsets y verificación frente a referencias conocidas.
8. ¿Cómo se compara con MPU9250?
MPU6050 ofrece acelerómetro y giroscopio; MPU9250 añade magnetómetro triaxial, permitiendo estimar rumbo cuando se calibra correctamente el sistema durante el.
9. ¿En qué difiere de ADXL345?
MPU6050 incorpora acelerómetro y giroscopio; ADXL345 solamente mide aceleración, consume menos y utiliza I²C o SPI durante el funcionamiento normal.
10. ¿Entrega ángulos directamente?
Entrega datos inerciales. Obtener ángulos estables requiere calibración y filtros complementario, Kalman o procesamiento mediante DMP correctamente configurado durante el.