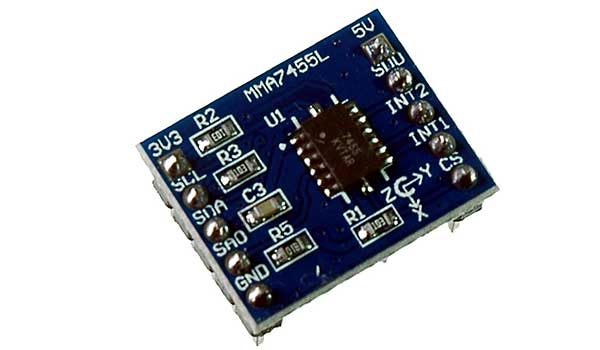
Módulo Circuito Acelerómetro 12C SPI Impreso
[MMA7455-PCB] Módulo Circuito Acelerómetro 12C SPI Impreso
Referencia Interna:
MMA7455-PCB
Módulo acelerómetro digital MMA7455
Acelerómetro triaxial para movimiento e inclinación
Módulo de aceleración triaxial digital basado en MMA7455L, configurable para rangos de ±2 g, ±4 g o ±8 g y comunicación mediante I²C o SPI. Permite medir inclinación estática, movimiento, golpes y caída libre, además de generar interrupciones por eventos. Su resolución efectiva depende del rango y modo seleccionados. Es un componente antiguo pero útil para enseñanza, registro de movimiento y proyectos que ya emplean sus bibliotecas específicas.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Sensor | MMA7455L |
| Ejes | X, Y y Z |
| Rangos | ±2 g, ±4 g y ±8 g |
| Interfaces | I²C y SPI |
| Resolución | 10 bits en ±2/±4 g; 8 bits en ±8 g |
| Alimentación del sensor | 2,4–3,6 V |
| Compatibilidad | Arduino y Raspberry Pi con lógica 3,3 V |
| Características adicionales | Valor |
|---|---|
| Dirección I²C | 0x1D habitual |
| Interrupciones | Movimiento, pulso y caída libre configurables |
| Salida | Datos digitales con offset calibrable |
| Temperatura de operación | −40 a 85 °C |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El ejemplo escribe registros básicos para ±2 g y lee los tres ejes. La escala final debe calibrarse conforme al modo.
#include <Wire.h>
const byte DIR=0x1D;
void escribir(byte r,byte v){Wire.beginTransmission(DIR);Wire.write(r);Wire.write(v);Wire.endTransmission();}
byte leer(byte r){Wire.beginTransmission(DIR);Wire.write(r);Wire.endTransmission(false);Wire.requestFrom(DIR,(byte)1);return Wire.read();}
void setup(){
 Serial.begin(115200);Wire.begin();
 escribir(0x16,0x05); // modo medida, rango ±2 g
}
void loop(){
 int8_t x=leer(0x06),y=leer(0x07),z=leer(0x08);
 Serial.print("X:");Serial.print(x);Serial.print(" Y:");Serial.print(y);Serial.print(" Z:");Serial.println(z);
 delay(200);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué mide realmente este acelerómetro?
Mide aceleración específica en tres ejes, incluyendo gravedad; en reposo un eje alineado verticalmente registra aproximadamente una unidad g durante.
2. ¿Puede calcular inclinación absoluta?
Sí cuando permanece casi estático, usando componentes de gravedad; durante movimiento, aceleraciones lineales introducen errores que requieren filtrado o sensores adicionales.
3. ¿Cómo debe calibrarse el cero?
Registra cada eje en orientaciones conocidas, calcula offset y escala, y aplica esos coeficientes sin exceder el rango configurado durante.
4. ¿Por qué las lecturas fluctúan estando quieto?
Ruido eléctrico, vibración, cuantización, temperatura y fuente inestable generan variación; promediado y desacoplo reducen ruido a costa de respuesta durante.
5. ¿Puede obtener posición integrando aceleración?
Teóricamente sí, pero pequeños errores y sesgo crecen rápidamente al integrar dos veces; sin referencias externas la posición deriva considerablemente.
6. ¿Qué rango debe seleccionarse?
Utiliza el menor rango que cubra los impactos esperados para maximizar sensibilidad; un rango mayor evita saturación durante movimientos intensos.
7. ¿Cómo se orientan los ejes X, Y y Z?
Las flechas o el encapsulado definen cada eje; confirma el dibujo del PCB porque la orientación física cambia entre módulos comerciales.
8. ¿Es compatible con Raspberry Pi?
Sí, usando I²C/SPI o un ADC para modelos analógicos, siempre con alimentación y niveles compatibles con GPIO de 3,3 V.
9. ¿Cómo se compara con MMA8452?
MMA7455 ofrece las funciones indicadas en esta ficha; MMA8452 utiliza otra resolución, interfaz o rango y no reemplaza siempre directamente.
10. ¿Cuándo conviene una IMU como MPU6050?
Cuando también se necesita velocidad angular; una IMU combina acelerómetro y giroscopio, permitiendo estimar orientación dinámica mediante fusión sensorial durante.