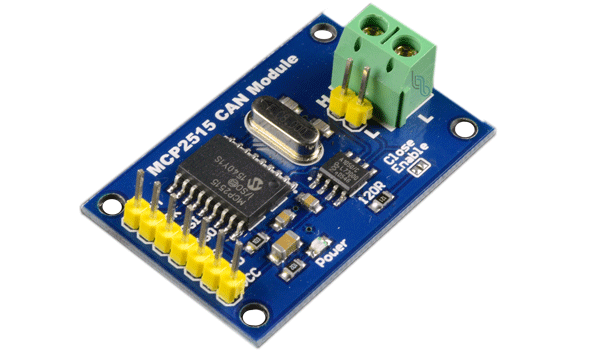
MCP2515 Módulo Protocolo: CAN 2.0B - Voltaje de Operación: 5 Voltios Interfaz: SPI
[MCP2515-PCB] MCP2515 Módulo Protocolo: CAN 2.0B - Voltaje de Operación: 5 Voltios Interfaz: SPI
Referencia Interna:
MCP2515-PCB
Módulo controlador CAN MCP2515
Interfaz CAN clásica por SPI
Módulo que añade comunicación CAN clásica a microcontroladores mediante SPI. El MCP2515 administra tramas, arbitraje, filtros y búferes, mientras el transceptor incluido en la mayoría de placas adapta las señales CANH y CANL. Es útil en automatización, robótica y análisis educativo de redes. Deben coincidir bitrate y frecuencia del cristal; además, el bus necesita topología lineal y terminación en sus dos extremos.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Controlador | MCP2515 |
| Interfaz anfitrión | SPI |
| Estándar | CAN 2.0B clásico |
| Velocidad | Hasta 1 Mbit/s |
| Carga útil | Hasta 8 bytes por trama |
| Filtros | 6 filtros y 2 máscaras |
| Búferes | 3 TX y 2 RX |
| Compatibilidad | Arduino; Raspberry Pi verificando niveles |
| Características adicionales | Valor |
|---|---|
| Transceptor habitual | TJA1050 o equivalente según placa |
| Oscilador | 8 o 16 MHz según versión |
| Bus | CANH y CANL |
| Terminación | 120 Ω en cada extremo físico |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
Arduino trabaja con bibliotecas MCP_CAN; Raspberry Pi requiere verificar compatibilidad de 3,3 V o colocar adaptación lógica.
// Ejemplo educativo: verifica siempre el pinout de tu placa.
// Alimenta el módulo con una fuente estable y comparte GND.
// No excedas la corriente ni la tensión indicadas.
// Abre el monitor serial a la velocidad configurada.
// Ajusta pines y parámetros antes de compilar.
// Prueba primero sin conectar cargas de potencia.
#include <SPI.h>
#include <mcp_can.h>
MCP_CAN CAN0(10);
void setup(){Serial.begin(115200);while(CAN0.begin(MCP_ANY,CAN_500KBPS,MCP_8MHZ)!=CAN_OK){Serial.println("Error CAN");delay(500);}CAN0.setMode(MCP_NORMAL);Serial.println("CAN listo");}
void loop(){if(CAN0.checkReceive()==CAN_MSGAVAIL){unsigned long id;byte len,b[8];CAN0.readMsgBuf(&id,&len,b);Serial.print("ID 0x");Serial.print(id,HEX);Serial.print(" Datos: ");for(byte i=0;i<len;i++){Serial.print(b[i],HEX);Serial.print(' ');}Serial.println();}}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿MCP2515 incluye el transceptor físico CAN?
El integrado solo es controlador; los módulos suelen añadir TJA1050 u otro transceptor que maneja las líneas diferenciales CANH y CANL.
2. ¿Qué velocidad máxima admite?
Soporta CAN clásico hasta 1 Mbit/s; cable, transceptor, oscilador y longitud del bus determinan el límite práctico confiable durante el.
3. ¿Por qué importa el cristal de 8 o 16 MHz?
La biblioteca calcula temporización desde esa frecuencia; seleccionar un oscilador incorrecto impide comunicarse aunque el bitrate aparente coincidir durante el.
4. ¿Dónde se colocan terminadores de 120 Ω?
En los dos extremos físicos del bus principal, no en cada nodo; verifica la resistencia equivalente cercana a 60 Ω apagado.
5. ¿Puede conectarse a una red automotriz directamente?
El nivel físico puede ser compatible, pero diagnóstico, identificadores, alimentación, protección y seguridad vehicular requieren diseño y conocimiento específicos durante.
6. ¿Cómo se compara con CAN integrado del ESP32?
MCP2515 añade controlador externo por SPI; ESP32 clásico integra controlador CAN, pero ambos todavía necesitan transceptor físico apropiado durante el.
7. ¿Qué filtros ofrece el controlador?
Dispone de seis filtros y dos máscaras de recepción, útiles para descartar identificadores sin ocupar continuamente al microcontrolador anfitrión durante.
8. ¿Admite CAN FD?
No, solamente CAN clásico con hasta ocho bytes por trama; CAN FD requiere un controlador y transceptor compatibles diferentes durante.
9. ¿Es seguro para Raspberry Pi?
SPI del Pi usa 3,3 V; muchos módulos MCP2515 funcionan a 5 V y requieren verificar o adaptar niveles lógicos.
10. ¿Qué causa el estado bus-off?
Errores repetidos incrementan contadores internos hasta desconectar el transmisor; revisa bitrate, terminación, cableado, oscilador y estrategia de recuperación durante el.