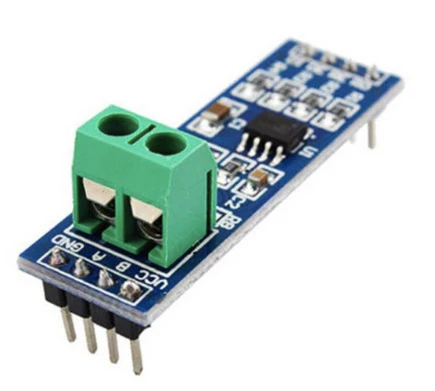
MAX485-PCB Transceptor RS485 Módulo en PCB con MAX485
[MAX485-PCB] MAX485-PCB Transceptor RS485 Módulo en PCB con MAX485
Referencia Interna:
MAX485-PCB
Módulo transceptor MAX485 RS‑485
Comunicación diferencial semidúplex
Módulo transceptor para convertir una UART TTL en señal diferencial RS‑485 semidúplex, robusta frente al ruido y apropiada para redes cableadas extensas. Expone las líneas A y B, entrada DI, salida RO y controles DE/RE. No implementa Modbus ni direccionamiento: esas funciones pertenecen al software. La terminación, polarización, topología de bus y referencia de tierra determinan en gran medida la confiabilidad del enlace.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Transceptor | MAX485 o equivalente compatible |
| Alimentación | 5 V |
| Modo | RS‑485 semidúplex |
| Velocidad máxima nominal | 2,5 Mbit/s |
| Distancia orientativa | Hasta 1200 m a baja velocidad |
| Nodos | Hasta 32 cargas unitarias clásicas |
| Compatibilidad | Arduino; Raspberry Pi con adaptación de nivel |
| Características adicionales | Valor |
|---|---|
| Señales TTL | DI, RO, DE y /RE |
| Bus | A y B diferenciales |
| Terminación | 120 Ω únicamente en ambos extremos |
| Protocolos | UART transparente; Modbus se implementa por software |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
Arduino puede controlar DE/RE con GPIO; Raspberry Pi requiere un transceptor de 3,3 V o conversión lógica segura.
// Ejemplo educativo: verifica siempre el pinout de tu placa.
// Alimenta el módulo con una fuente estable y comparte GND.
// No excedas la corriente ni la tensión indicadas.
// Abre el monitor serial a la velocidad configurada.
// Ajusta pines y parámetros antes de compilar.
// Prueba primero sin conectar cargas de potencia.
#include <SoftwareSerial.h>
SoftwareSerial bus(10,11);const byte DE=3;unsigned long n=0,t=0;
void tx(bool on){digitalWrite(DE,on);}
void setup(){Serial.begin(9600);bus.begin(9600);pinMode(DE,OUTPUT);tx(false);}
void loop(){while(bus.available())Serial.write(bus.read());if(millis()-t>2000){t=millis();tx(true);bus.print("Mensaje ");bus.println(++n);bus.flush();tx(false);Serial.println("Enviado");}}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿MAX485 convierte UART en RS-485?
Sí, transforma niveles UART simples en señal diferencial A/B; no implementa protocolos como Modbus ni define direcciones automáticamente durante el.
2. ¿Por qué deben controlarse DE y RE?
DE habilita transmisión y RE recepción; en bus semidúplex deben conmutarse oportunamente para evitar colisiones y escuchar respuestas durante el.
3. ¿Cuándo se instala resistencia de 120 Ω?
Solamente en ambos extremos físicos de líneas largas; colocar terminadores en cada nodo aumenta carga y puede degradar amplitud diferencial.
4. ¿Qué función cumplen resistencias de polarización?
Mantienen un estado conocido cuando ningún transmisor conduce; una sola red correctamente calculada evita datos falsos por bus flotante durante.
5. ¿Puede conectarse directamente a Raspberry Pi?
Un MAX485 alimentado a 5 V puede entregar nivel alto incompatible; utiliza transceptor 3,3 V o adaptación segura hacia GPIO.
6. ¿Cómo se compara con TTL serial?
RS-485 usa señal diferencial, tolera ruido y largas distancias; TTL es punto a punto, referenciado a tierra y apropiado para conexiones cortas.
7. ¿Cuál es la velocidad y distancia máximas?
Puede alcanzar aproximadamente 2,5 Mbit/s o distancias cercanas a 1200 m, pero no simultáneamente y dependiendo completamente del cableado durante.
8. ¿Pueden existir varios transmisores en el mismo bus?
Sí, siempre que únicamente uno habilite su driver cada vez; el protocolo debe arbitrar turnos, direcciones y recuperación de colisiones.
9. ¿Deben unirse las tierras de los equipos?
Conviene proporcionar referencia común controlada, protección y aislamiento cuando existan diferencias importantes; el modo común del transceptor posee límites durante.
10. ¿Por qué aparecen caracteres corruptos?
Baudios distintos, polaridad A/B invertida, terminación incorrecta, ruido, ausencia de referencia o conmutación tardía de DE causan errores frecuentes durante.