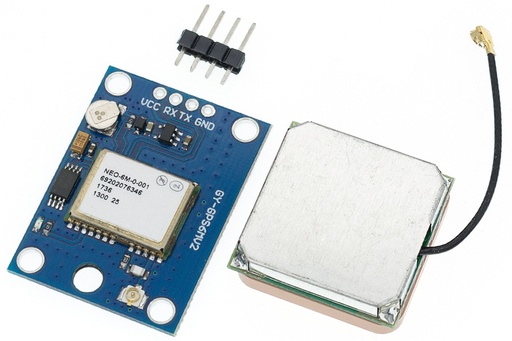
HW-248 Modulo Receptor GPS con EEPROM y Antena de Recepción
[HW-248] HW-248 Modulo Receptor GPS con EEPROM y Antena de Recepción
Referencia Interna:
HW-248
Módulo GPS HW-248 NEO-6M
Receptor GPS con EEPROM, antena cerámica y comunicación UART.
El HW-248 integra un receptor GPS u-blox NEO-6M, EEPROM de configuración, regulador y antena cerámica externa. Entrega sentencias NMEA mediante UART para obtener ubicación, velocidad, altitud y tiempo. Funciona mejor al aire libre con visión despejada del cielo; el primer posicionamiento puede tardar varios minutos y la entrada RX debe protegerse frente a señales lógicas de cinco voltios.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Receptor | u-blox NEO-6M |
| Interfaz | UART TTL |
| Velocidad habitual | 9600 bit/s |
| Actualización | Hasta 5 Hz configurable |
| Alimentación | 3,3 a 5 V según placa |
| Antena | Cerámica externa |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| Constelación | GPS L1 C/A |
| Protocolo | NMEA y UBX |
| Precisión | Aproximadamente 2,5 m favorable |
| Seguimiento | Hasta -161 dBm |
| Respaldo | EEPROM y batería RTC |
| Uso | Navegación y rastreo |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
#include <SoftwareSerial.h>
#include <TinyGPSPlus.h>
SoftwareSerial puertoGPS(4,3);TinyGPSPlus gps;unsigned long previo=0;
void setup(){Serial.begin(115200);puertoGPS.begin(9600);Serial.println("Esperando datos NMEA");}
void loop(){
 while(puertoGPS.available())gps.encode(puertoGPS.read());
 if(millis()-previo>=1000){previo=millis();
  if(gps.location.isValid()){
   Serial.print("Lat: ");Serial.print(gps.location.lat(),6);
   Serial.print(" Lon: ");Serial.print(gps.location.lng(),6);
   Serial.print(" Sat: ");Serial.print(gps.satellites.value());
   Serial.print(" Alt: ");Serial.println(gps.altitude.meters(),1);
  }else Serial.println("Sin posicion; pruebe al aire libre");
 }
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué receptor GPS incorpora el HW-248?
Integra normalmente u-blox NEO-6M con EEPROM, regulador y antena cerámica, comunicándose mediante UART con sentencias NMEA y protocolo UBX. con.
2. ¿Por qué tarda varios minutos en obtener ubicación?
Un arranque frío debe descargar datos orbitales; edificios, cielo obstruido, antena mal orientada e interferencia aumentan considerablemente ese tiempo. con.
3. ¿Para qué sirven EEPROM y batería de respaldo?
Conservan configuración, reloj y datos auxiliares para acelerar próximos arranques; no mantienen funcionando completamente el receptor al retirar alimentación. con.
4. ¿Cómo saber si las coordenadas son válidas?
Comprueba estado del fix, calidad, cantidad de satélites y banderas de la biblioteca; no utilices solamente números impresos por UART.
5. ¿Puede actualizar la posición más de una vez por segundo?
NEO-6M admite tasas configurables hasta aproximadamente 5 Hz, aumentando tráfico serial, consumo de procesamiento y necesidad de señal estable. con.
6. ¿Qué nivel lógico admite la entrada RX?
El receptor trabaja alrededor de 3,3 V; reduce el TX de Arduino Uno mediante divisor o conversor para evitar daño acumulativo.
7. ¿Cómo se compara con GY-NEO6MV2?
Ambos suelen emplear NEO-6M y prestaciones equivalentes; HW-248 identifica esta presentación comercial con antena cerámica y memoria de respaldo. con.
8. ¿En qué se diferencia de NEO-M8N?
M8N admite varias constelaciones y mejor sensibilidad; NEO-6M recibe GPS solamente y pertenece a una generación tecnológica anterior. GPS con.
9. ¿La precisión de 2,5 metros está garantizada?
No, depende de geometría satelital, atmósfera, multitrayectoria, antena y entorno; entre edificios el error puede crecer considerablemente. posicionamiento GPS con.
10. ¿Puede utilizarse con Raspberry Pi?
Sí mediante UART a 3,3 V, desactivando conflictos con consola serial y procesando NMEA mediante gpsd, Python u otra biblioteca.