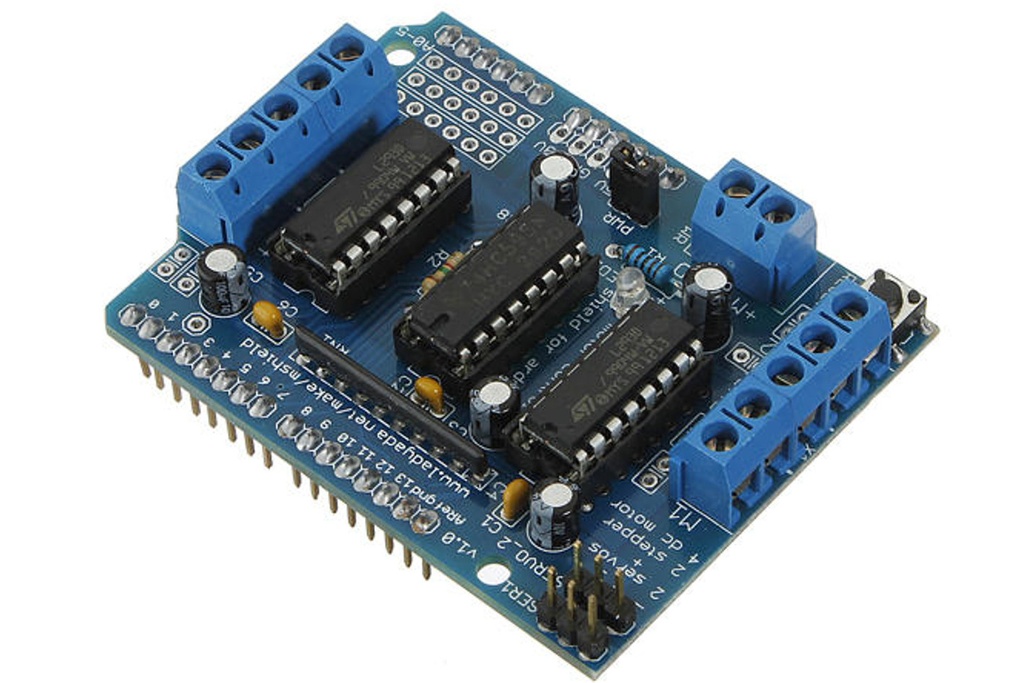
HW-130 Modulo Shield L293D Control/Driver de Motor para Arduino HW-130
[HW-130] HW-130 Modulo Shield L293D Control/Driver de Motor para Arduino HW-130
Referencia Interna:
HW-130
Shield de Motores HW-130 L293D
Control de motores DC, paso a paso y servomotores desde Arduino.
El HW-130 es un shield de motores basado en dos controladores L293D y un registro 74HC595. Puede manejar hasta cuatro motores DC bidireccionales, dos motores paso a paso o dos servomotores, utilizando alimentación externa para las cargas. Se instala sobre Arduino Uno y placas compatibles. La corriente, caída de tensión y disipación del L293D limitan los motores que pueden conectarse con seguridad.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Controladores | Dos L293D |
| Expansor | 74HC595 |
| Motores DC | Hasta 4 |
| Motores paso a paso | Hasta 2 |
| Servomotores | 2 |
| Tensión motor | 4,5 a 25 V según diseño |
| Compatibilidad | Arduino Uno y Mega |
| Características adicionales | Valor |
|---|---|
| Corriente por canal | Hasta 600 mA continua |
| Pico | 1,2 A no continuo |
| Diodos | Integrados en L293D |
| PWM | Control de velocidad |
| Alimentación | Externa recomendada |
| Biblioteca | AFMotor |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
// Ejemplo funcional para Arduino Uno
// Verifique primero alimentación y tierra común
// Respete los niveles eléctricos indicados
// Abra el monitor serial a la velocidad configurada
// Realice la prueba inicial sin cargas sensibles
// Revise los mensajes de diagnóstico antes de continuar
#include <AFMotor.h>
AF_DCMotor motor(1,MOTOR12_1KHZ);
void rampa(){for(int v=0;v<=240;v+=10){motor.setSpeed(v);delay(40);}}
void detener(){motor.setSpeed(0);motor.run(RELEASE);delay(700);}
void setup(){
 Serial.begin(115200);detener();
 Serial.println("HW-130 listo; use alimentacion externa para motores");
}
void loop(){
 Serial.println("Giro adelante");motor.run(FORWARD);rampa();delay(1000);detener();
 Serial.println("Giro inverso");motor.run(BACKWARD);rampa();delay(1000);detener();
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Cuántos motores puede controlar simultáneamente?
Puede manejar cuatro motores DC, dos paso a paso o combinaciones permitidas, además de dos servos conectados directamente a Arduino.
2. ¿Por qué los motores necesitan alimentación externa?
La corriente de arranque supera la capacidad del regulador Arduino; una fuente separada evita reinicios, caída de tensión y sobrecalentamiento.
3. ¿Qué corriente admite cada canal L293D?
El integrado especifica aproximadamente 600 mA continuos por canal y 1,2 A de pico breve, sujetos a temperatura y disipación.
4. ¿Para qué sirve el registro 74HC595?
Expande pocas líneas Arduino para controlar las entradas de dirección de cuatro puentes, liberando pines aunque fija determinadas asignaciones. controlar.
5. ¿Qué función cumple el puente de alimentación?
Conecta o separa alimentación de motores y Arduino según diseño; debe configurarse considerando tensión, fuente y riesgo de retorno eléctrico.
6. ¿Por qué el motor gira más lento de lo esperado?
L293D presenta caída de tensión interna significativa; además influyen fuente insuficiente, PWM, carga mecánica y corriente limitada por calentamiento. controlar.
7. ¿Cómo se compara con L298N?
Ambos utilizan transistores bipolares con pérdidas; HW-130 controla cuatro motores como shield, mientras L298N ofrece dos canales cableados externamente. controlar.
8. ¿En qué se diferencia de TB6612FNG?
TB6612FNG usa MOSFET, pierde menos tensión y resulta más eficiente; HW-130 proporciona más canales y conectores directos para Arduino. controlar.
9. ¿Puede utilizarse directamente con Raspberry Pi?
No encaja físicamente ni acepta necesariamente lógica segura; usa Arduino como controlador auxiliar o selecciona un driver apropiado para Pi.
10. ¿Cómo reducir interferencias producidas por motores?
Añade capacitores en terminales, cables cortos, tierra organizada, fuente separada y desacoplamiento, manteniendo señales alejadas de conductores de potencia. controlar.