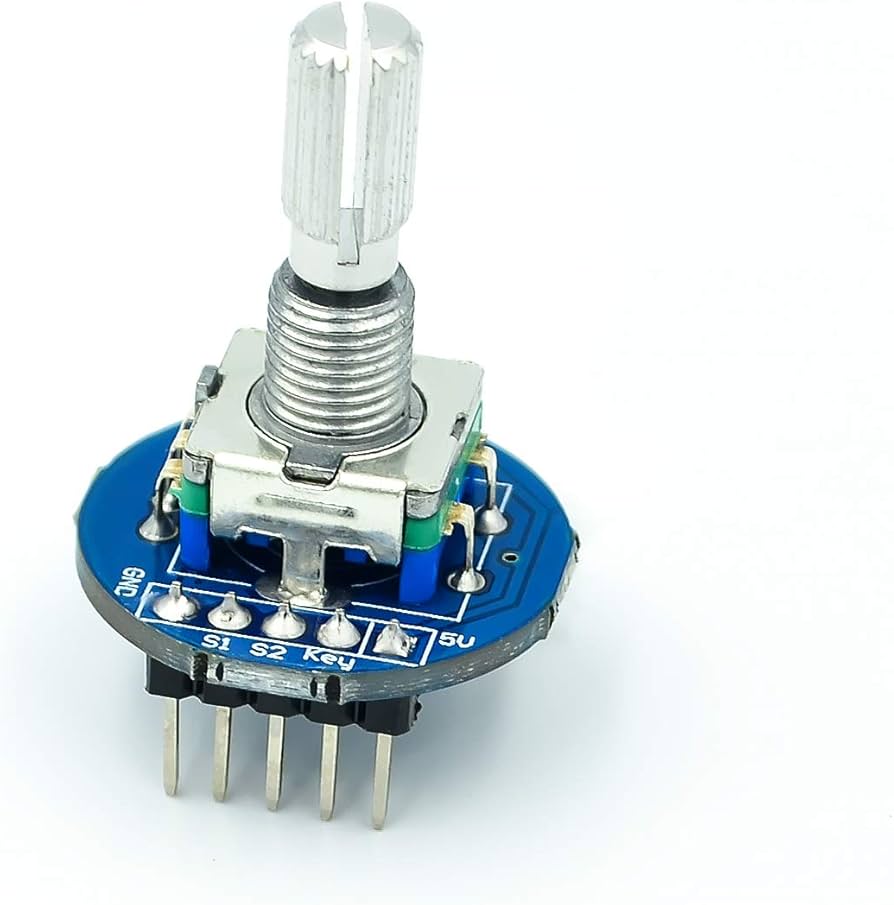
HW-040R Encoder Rotativo en Placa Impresa Redonda para Arduino
[HW-040R] HW-040R Encoder Rotativo en Placa Impresa Redonda para Arduino
Referencia Interna:
HW-040R
Encoder Rotativo Redondo HW-040R
Encoder incremental con pulsador y placa circular para interfaces.
El HW-040R incorpora un encoder mecánico incremental sobre una placa circular, con señales CLK y DT en cuadratura y un pulsador accionado al presionar el eje. Permite recorrer menús, variar valores y controlar posición relativa mediante rotación continua. A diferencia de un potenciómetro, no entrega una posición absoluta. Los contactos presentan rebote y requieren filtrado mediante software o circuito externo.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación | 3,3 a 5 V |
| Tipo | Encoder incremental |
| Señales | CLK, DT y SW |
| Codificación | Cuadratura |
| Pulsador | Integrado |
| Giro | Continuo |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| Resolución | Según encoder instalado |
| Salida | Digital |
| Antirrebote | Requerido |
| Posición | Relativa |
| Placa | Circular |
| Uso | Menús y ajustes |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
const byte CLK=2,DT=3,SW=4;volatile long posicion=0;volatile bool cambio=false;
void leer(){bool a=digitalRead(CLK),d=digitalRead(DT);posicion+=(a==d)?1:-1;cambio=true;}
void setup(){
 Serial.begin(115200);pinMode(CLK,INPUT_PULLUP);pinMode(DT,INPUT_PULLUP);pinMode(SW,INPUT_PULLUP);
 attachInterrupt(digitalPinToInterrupt(CLK),leer,CHANGE);
 Serial.println("HW-040R listo");
}
void loop(){
 if(cambio){noInterrupts();long p=posicion;cambio=false;interrupts();
  Serial.print("Posicion: ");Serial.println(p);
 }
 static bool ant=HIGH;bool boton=digitalRead(SW);
 if(ant==HIGH&&boton==LOW)Serial.println("Pulsador activado");
 ant=boton;delay(5);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Cómo se obtiene el sentido de rotación?
CLK y DT cambian en cuadratura; comparar sus estados durante cada transición permite decidir si incrementar o disminuir el contador.
2. ¿Por qué el contador salta o retrocede inesperadamente?
Rebote mecánico, lectura lenta y ruido generan secuencias inválidas; utiliza tabla de estados, interrupciones y filtrado apropiado. decodificar cuadratura y.
3. ¿Cuántos pasos genera por vuelta?
Depende del encoder físico y si cuentas posiciones, flancos simples o todas las transiciones; calibra girando exactamente una revolución. y.
4. ¿La posición es absoluta después de reiniciar?
No, solamente informa movimiento relativo; guarda el valor externamente o ejecuta homing con un sensor de referencia al encender. y.
5. ¿Cómo debe leerse el pulsador integrado?
Configura SW con pull-up y detecta transición a nivel bajo, aplicando antirrebote separado del procesamiento de giro. decodificar cuadratura y.
6. ¿Conviene usar interrupciones en ambos canales?
Mejora captura a alta velocidad, pero aumenta carga; una máquina de estados eficiente evita conteos dobles y rutinas extensas. y.
7. ¿Cómo se compara con un potenciómetro?
El encoder gira ilimitadamente y entrega pasos digitales; el potenciómetro posee posición analógica absoluta dentro de un recorrido limitado. y.
8. ¿En qué se diferencia de un encoder óptico?
HW-040R usa contactos con rebote y desgaste; los ópticos soportan mayor velocidad, vida útil y resolución, generalmente con mayor costo.
9. ¿Puede controlar directamente volumen de audio analógico?
No actúa como resistencia variable; el microcontrolador debe traducir pasos y ordenar un potenciómetro digital, amplificador o software. cuadratura y.
10. ¿Cómo conectarlo de forma segura a Raspberry Pi?
Alimenta las pull-up con 3,3 V, comparte GND y verifica que ninguna resistencia del módulo eleve señales hasta cinco voltios.