



Sensor de Velocidad HC-020K
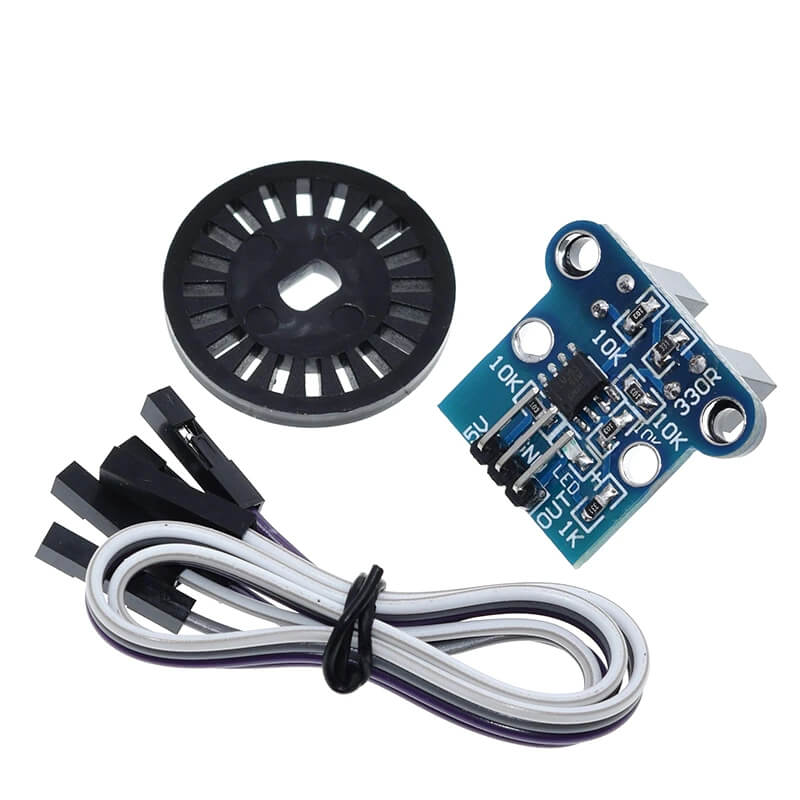
Fotointerruptor para medir pulsos y velocidad con disco ranurado.
El HC-020K utiliza un emisor y receptor infrarrojo enfrentados para detectar las ranuras de un disco encoder. Cada interrupción del haz genera un pulso digital que permite calcular velocidad, revoluciones y desplazamiento. Incorpora comparador y ajuste de sensibilidad en muchas versiones. La precisión final depende del número de ranuras, alineación, estabilidad mecánica y conteo mediante interrupciones del microcontrolador.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación | 3,3 a 5 V según módulo |
| Principio | Fotointerruptor infrarrojo |
| Salida | Pulso digital |
| Elemento | Disco encoder ranurado |
| Ajuste | Potenciómetro según versión |
| Canal | Uno |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| Cálculo | RPM por pulsos/vuelta |
| Indicador | LED según versión |
| Montaje | Alineación requerida |
| Interferencias | Polvo y luz intensa |
| Respuesta | Conteo rápido |
| Uso | Motores y ruedas |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
const byte SENSOR=2;volatile unsigned long pulsos=0;unsigned long previo=0;const byte RANURAS=20;
void contar(){pulsos++;}
void setup(){
 Serial.begin(115200);pinMode(SENSOR,INPUT_PULLUP);
 attachInterrupt(digitalPinToInterrupt(SENSOR),contar,FALLING);
 Serial.println("HC-020K listo");
}
void loop(){
 if(millis()-previo>=1000){
  noInterrupts();unsigned long n=pulsos;pulsos=0;interrupts();
  float rpm=n*60.0/RANURAS;
  Serial.print("Pulsos/s: ");Serial.print(n);
  Serial.print(" | RPM: ");Serial.println(rpm,1);
  previo+=1000;
 }
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Cómo se calcula RPM desde los pulsos?
Cuenta pulsos durante un intervalo y aplica RPM igual a pulsos por segundo multiplicados por sesenta, dividido entre ranuras por revolución.
2. ¿Por qué conviene usar interrupciones?
El conteo por polling pierde pulsos cuando el programa ejecuta otras tareas; una interrupción registra flancos rápidos con menor dependencia temporal.
3. ¿Puede determinar el sentido de giro?
No con un solo canal; necesita un segundo sensor desfasado o información del controlador del motor para conocer dirección. mediante.
4. ¿Qué causa pulsos dobles o inestables?
Alineación deficiente, suciedad, disco vibrando, umbral mal ajustado, ruido eléctrico o ranuras dañadas producen transiciones adicionales e irregulares. velocidad mediante.
5. ¿Cómo se selecciona el flanco de conteo?
Cuenta RISING o FALLING una sola vez por ranura; usar CHANGE duplica eventos y obliga a ajustar la constante de cálculo.
6. ¿Qué limita la velocidad máxima medible?
Tiempo de respuesta óptica, ancho de ranuras, frecuencia de interrupciones y capacidad del microcontrolador determinan la máxima tasa confiable. mediante.
7. ¿Cómo se compara con un sensor Hall?
HC-020K requiere disco limpio y alineado; Hall utiliza imán, tolera suciedad y puede montarse sin introducir piezas en una ranura.
8. ¿En qué se diferencia de un encoder de cuadratura?
HC-020K entrega velocidad con un canal; cuadratura añade dirección, mayor resolución y seguimiento de posición relativa mediante dos fases. mediante.
9. ¿Cómo se comprueba el número real de ranuras?
Cuenta físicamente las ventanas del disco y confirma pulsos girándolo lentamente, porque algunos discos incluyen marcas o patrones diferentes. mediante.
10. ¿Puede utilizarse con Raspberry Pi?
Sí, con salida limitada a 3,3 V y manejo adecuado de interrupciones; evita niveles de cinco voltios directamente en GPIO.