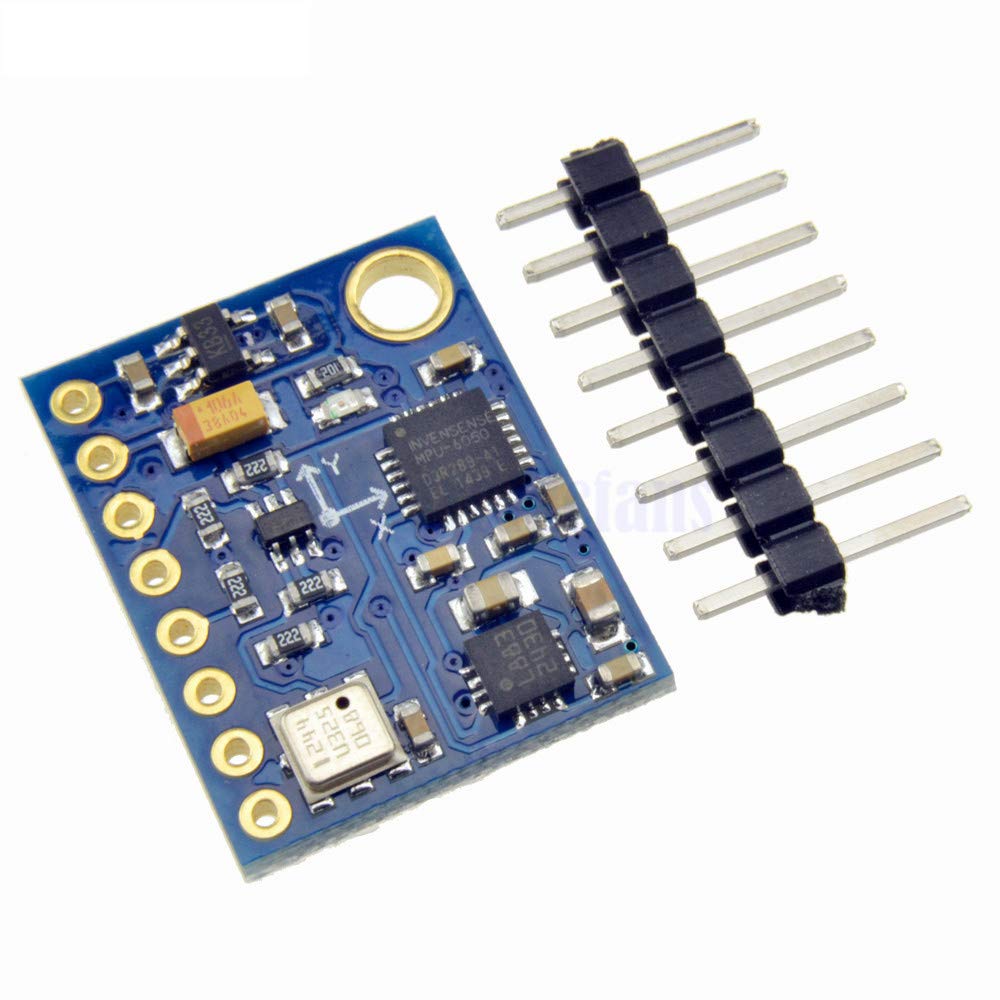
GY-87 Modulo GY-87 10DOF (MPU6050 + HMC5883L + BMP180) HW290
[GY-87] GY-87 Modulo GY-87 10DOF (MPU6050 + HMC5883L + BMP180) HW290
Referencia Interna:
GY-87
Módulo IMU 10 DOF GY-87
Movimiento, campo magnético, presión, altura y temperatura mediante I²C.
El GY-87 reúne sensores para estimar movimiento, orientación, campo magnético, presión, altura y temperatura. Las versiones tradicionales combinan MPU6050, HMC5883L y BMP180, comunicados principalmente por I²C. Resulta útil en robots, estabilización y navegación experimental. Debido a sustituciones entre fabricantes, conviene detectar las direcciones presentes por software y calibrar acelerómetro, giroscopio y magnetómetro antes de obtener orientación confiable.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación | 3,3 a 5 V según placa |
| Interfaz | I²C |
| Movimiento | Acelerómetro y giroscopio de 3 ejes |
| Magnetómetro | 3 ejes; chip puede variar |
| Barómetro | BMP180 habitual |
| Grados de libertad | 10 DOF comercialmente |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| MPU6050 | Dirección 0x68 o 0x69 |
| BMP180 | Dirección 0x77 |
| Magnetómetro | Dirección según chip |
| ADC | 16 bits en MPU6050 |
| Calibración | Necesaria para orientación |
| Uso | IMU, navegación y altimetría |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
#include <Wire.h>
#include <Adafruit_MPU6050.h>
#include <Adafruit_BMP085.h>
Adafruit_MPU6050 mpu;Adafruit_BMP085 bmp;
void setup(){
 Serial.begin(115200);Wire.begin();
 if(!mpu.begin()){Serial.println("MPU6050 no detectado");while(1)delay(10);}
 if(!bmp.begin()){Serial.println("BMP180 no detectado");while(1)delay(10);}
 mpu.setAccelerometerRange(MPU6050_RANGE_8_G);
 Serial.println("GY-87 listo; verifique por separado el magnetometro instalado");
}
void loop(){
 sensors_event_t a,g,t;mpu.getEvent(&a,&g,&t);
 Serial.print("AX:");Serial.print(a.acceleration.x,2);
 Serial.print(" AY:");Serial.print(a.acceleration.y,2);
 Serial.print(" GZ:");Serial.print(g.gyro.z,2);
 Serial.print(" P:");Serial.print(bmp.readPressure());
 Serial.print(" Pa T:");Serial.println(bmp.readTemperature(),1);delay(500);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué sensores suelen integrar las versiones tradicionales?
Normalmente combinan MPU6050, HMC5883L y BMP180 para aceleración, giro, campo magnético, presión, temperatura y estimación de altitud. GY-87 durante la.
2. ¿Por qué debe ejecutarse primero un escáner I²C?
Algunos fabricantes sustituyen HMC5883L por QMC5883L; detectar direcciones reales permite elegir bibliotecas compatibles y evitar diagnósticos equivocados. GY-87 durante la.
3. ¿Cómo se calibra el giroscopio MPU6050?
Mantén la placa inmóvil al iniciar, promedia múltiples muestras y resta los offsets calculados para reducir deriva angular acumulada. la.
4. ¿Por qué el magnetómetro cambia cerca de motores?
Corrientes, imanes, acero y cables generan campos locales que alteran rumbo; calibra instalado y aleja fuentes magnéticas siempre que sea posible.
5. ¿La altura del BMP180 es una medición directa?
No, se calcula desde presión y referencia del nivel del mar; clima y temperatura pueden modificarla aunque la placa permanezca inmóvil.
6. ¿Puede obtener orientación absoluta solamente con MPU6050?
No completamente; acelerómetro corrige inclinación y giroscopio aporta movimiento, pero el rumbo necesita magnetómetro o una referencia externa. durante la.
7. ¿Cómo se compara con MPU6050 solo?
GY-87 añade barómetro y magnetómetro, permitiendo rumbo y altitud; MPU6050 resulta más sencillo cuando solamente se necesita movimiento inercial. la.
8. ¿En qué se diferencia de MPU9250?
MPU9250 integra nueve ejes en un encapsulado; GY-87 combina chips separados y añade medición barométrica para estimar cambios de altura.
9. ¿Qué frecuencia I²C conviene utilizar?
Empieza con 100 kHz para máxima compatibilidad; 400 kHz puede funcionar con cableado corto, pull-up correctas y todos los sensores compatibles.
10. ¿Cómo reducir ruido en las mediciones?
Usa alimentación limpia, cables cortos, montaje rígido, filtros digitales y promedios, evitando vibración mecánica y fuentes electromagnéticas próximas. durante la.
Módulo reductor DC-DC ajustable LM2596
Convertidor Step-Down Buck regulable de hasta 3 A
El LM2596-PCB es un módulo convertidor DC-DC Step-Down o Buck diseñado para reducir una tensión continua de entrada y entregar una salida regulada de menor valor. Incorpora el regulador conmutado LM2596S-ADJ, inductor, diodo Schottky, capacitores de filtrado y potenciómetro multivuelta. Resulta apropiado para fuentes, baterías, iluminación y equipos electrónicos. Su corriente práctica continua depende de ventilación, diferencia de voltaje y temperatura.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Topología | Convertidor DC-DC Step-Down o Buck no aislado |
| Circuito regulador | LM2596S-ADJ |
| Tensión de entrada | 4–40 V CC |
| Tensión de salida | 1,25–37 V CC ajustable |
| Margen de regulación | La entrada debe superar la salida aproximadamente 1,5–2 V |
| Corriente máxima | 3 A |
| Corriente continua práctica | Aproximadamente 2 A sin refrigeración adicional |
| Frecuencia de conmutación | 150 kHz típica |
| Eficiencia orientativa | Hasta aproximadamente 90–92 %, según entrada, salida y carga |
| Compatibilidad | Fuentes DC, baterías, iluminación LED y equipos electrónicos |
| Características adicionales | Valor |
|---|---|
| Ajuste de salida | Potenciómetro multivuelta |
| Terminales de entrada | IN+ e IN− |
| Terminales de salida | OUT+ y OUT− |
| Protección térmica | Integrada en el LM2596 |
| Limitación de corriente | Integrada en el regulador |
| Aislamiento galvánico | No incluido |
| Protección de polaridad | No garantizada en módulos comerciales comunes |
| Rizado de salida | Depende de carga, cableado, filtrado y estado de los capacitores |
| Disipación | Puede requerir disipador o ventilación por encima de 2 A |
| Aplicaciones habituales | Reducción de 12 V a 5 V, 24 V a 12 V y otras salidas inferiores |
Ventajas principales
Reducción eficiente: Convierte una tensión continua mayor en otra menor con pérdidas reducidas frente a reguladores lineales tradicionales de potencia equivalente.
Salida regulable: El potenciómetro multivuelta permite seleccionar con precisión la tensión requerida, siempre por debajo de la entrada y dentro del rango operativo.
Capacidad práctica: Puede alimentar numerosas cargas electrónicas; para corrientes elevadas necesita ventilación, conexiones firmes y verificación cuidadosa de temperatura.
Protecciones integradas: El LM2596 incorpora limitación de corriente y apagado térmico, aportando protección básica frente a condiciones anormales de funcionamiento.
Instalación sencilla: Los terminales IN y OUT claramente identificados facilitan su integración en diferentes sistemas de alimentación de corriente continua.
Aplicaciones recomendadas
Fuentes regulables: Permite obtener diferentes tensiones inferiores desde una sola fuente continua, facilitando pruebas, mantenimiento y alimentación de equipos electrónicos.
Sistemas con baterías: Reduce 12 V o 24 V hacia niveles adecuados para iluminación, receptores, controladores y otros dispositivos de menor tensión.
Iluminación LED: Alimenta tiras y módulos LED de tensión constante, siempre que la corriente y potencia permanezcan dentro de los límites térmicos.
Equipos automotrices: Puede adaptar la alimentación del vehículo para accesorios electrónicos, incorporando fusible y protección contra transitorios cuando la instalación lo requiera.
Proyectos electrónicos: Proporciona una salida ajustable para etapas de control, comunicaciones, audio y cargas DC que necesiten una tensión inferior estable.
Las imágenes presentan la distribución de componentes y la identificación de los terminales de entrada y salida del módulo LM2596-PCB.
Galería de esquemas y conexiones
Pulsa una pregunta para desplegar su respuesta. Cuatro preguntas incluyen comparaciones con productos relacionados.
1. ¿El LM2596 puede elevar el voltaje de entrada?
No. Es un convertidor Buck reductor: la salida siempre debe ser inferior a la entrada, conservando además un margen aproximado de 1,5–2 V.
2. ¿Qué diferencia existe frente a un regulador lineal LM317?
El LM2596 conmuta a 150 kHz y desperdicia menos energía; el LM317 regula linealmente, admite menor corriente y disipa más calor con grandes caídas.
3. ¿Cómo se compara con el LM2576?
Ambos son reductores de 3 A, pero el LM2596 trabaja a 150 kHz frente a 52 kHz del LM2576, permitiendo componentes magnéticos más pequeños.
4. ¿Cuándo conviene utilizar un módulo XL4015?
El XL4015 se anuncia para 5 A y 180 kHz; conviene en cargas mayores, siempre considerando refrigeración, calidad de placa y corriente continua real.
5. ¿Puede reemplazar un elevador MT3608?
No. El LM2596 reduce tensión, mientras el MT3608 es Boost y eleva una entrada menor; la elección depende de la relación entrada-salida requerida.
6. ¿Entrega realmente 3 A de forma continua?
Tres amperios corresponden a la capacidad nominal del regulador. En módulos compactos se recomienda aproximadamente 2 A continuos sin refrigeración adicional y con buena ventilación.
7. ¿Cómo se ajusta correctamente la salida?
Conecta únicamente la entrada, mide OUT+ y OUT− con multímetro y gira lentamente el potenciómetro hasta obtener el voltaje requerido antes de instalar la carga.
8. ¿Qué margen necesita entre entrada y salida?
Para conservar regulación estable, la entrada debe superar normalmente la salida entre 1,5 y 2 V; el margen necesario aumenta según carga y temperatura.
9. ¿Puede utilizarse directamente con baterías?
Sí, siempre que su tensión permanezca dentro del rango de entrada y supere la salida configurada; también deben respetarse polaridad, corriente y temperatura.
10. ¿Incluye protección contra polaridad invertida?
Los módulos LM2596 comunes normalmente no garantizan esa protección. Invertir IN+ e IN− puede dañarlos, por lo que debe comprobarse la polaridad antes de energizar.
Módulo reductor DC-DC ajustable LM2596
Convertidor Step-Down Buck regulable de hasta 3 A
El LM2596-PCB es un módulo convertidor DC-DC Step-Down o Buck diseñado para reducir una tensión continua de entrada y entregar una salida regulada de menor valor. Incorpora el regulador conmutado LM2596S-ADJ, inductor, diodo Schottky, capacitores de filtrado y potenciómetro multivuelta. Resulta apropiado para fuentes, baterías, iluminación y equipos electrónicos. Su corriente práctica continua depende de ventilación, diferencia de voltaje y temperatura.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Topología | Convertidor DC-DC Step-Down o Buck no aislado |
| Circuito regulador | LM2596S-ADJ |
| Tensión de entrada | 4–40 V CC |
| Tensión de salida | 1,25–37 V CC ajustable |
| Margen de regulación | La entrada debe superar la salida aproximadamente 1,5–2 V |
| Corriente máxima | 3 A |
| Corriente continua práctica | Aproximadamente 2 A sin refrigeración adicional |
| Frecuencia de conmutación | 150 kHz típica |
| Eficiencia orientativa | Hasta aproximadamente 90–92 %, según entrada, salida y carga |
| Compatibilidad | Fuentes DC, baterías, iluminación LED y equipos electrónicos |
| Características adicionales | Valor |
|---|---|
| Ajuste de salida | Potenciómetro multivuelta |
| Terminales de entrada | IN+ e IN− |
| Terminales de salida | OUT+ y OUT− |
| Protección térmica | Integrada en el LM2596 |
| Limitación de corriente | Integrada en el regulador |
| Aislamiento galvánico | No incluido |
| Protección de polaridad | No garantizada en módulos comerciales comunes |
| Rizado de salida | Depende de carga, cableado, filtrado y estado de los capacitores |
| Disipación | Puede requerir disipador o ventilación por encima de 2 A |
| Aplicaciones habituales | Reducción de 12 V a 5 V, 24 V a 12 V y otras salidas inferiores |
Ventajas principales
Reducción eficiente: Convierte una tensión continua mayor en otra menor con pérdidas reducidas frente a reguladores lineales tradicionales de potencia equivalente.
Salida regulable: El potenciómetro multivuelta permite seleccionar con precisión la tensión requerida, siempre por debajo de la entrada y dentro del rango operativo.
Capacidad práctica: Puede alimentar numerosas cargas electrónicas; para corrientes elevadas necesita ventilación, conexiones firmes y verificación cuidadosa de temperatura.
Protecciones integradas: El LM2596 incorpora limitación de corriente y apagado térmico, aportando protección básica frente a condiciones anormales de funcionamiento.
Instalación sencilla: Los terminales IN y OUT claramente identificados facilitan su integración en diferentes sistemas de alimentación de corriente continua.
Aplicaciones recomendadas
Fuentes regulables: Permite obtener diferentes tensiones inferiores desde una sola fuente continua, facilitando pruebas, mantenimiento y alimentación de equipos electrónicos.
Sistemas con baterías: Reduce 12 V o 24 V hacia niveles adecuados para iluminación, receptores, controladores y otros dispositivos de menor tensión.
Iluminación LED: Alimenta tiras y módulos LED de tensión constante, siempre que la corriente y potencia permanezcan dentro de los límites térmicos.
Equipos automotrices: Puede adaptar la alimentación del vehículo para accesorios electrónicos, incorporando fusible y protección contra transitorios cuando la instalación lo requiera.
Proyectos electrónicos: Proporciona una salida ajustable para etapas de control, comunicaciones, audio y cargas DC que necesiten una tensión inferior estable.
Las imágenes presentan la distribución de componentes y la identificación de los terminales de entrada y salida del módulo LM2596-PCB.
Galería de esquemas y conexiones
Pulsa una pregunta para desplegar su respuesta. Cuatro preguntas incluyen comparaciones con productos relacionados.
1. ¿El LM2596 puede elevar el voltaje de entrada?
No. Es un convertidor Buck reductor: la salida siempre debe ser inferior a la entrada, conservando además un margen aproximado de 1,5–2 V.
2. ¿Qué diferencia existe frente a un regulador lineal LM317?
El LM2596 conmuta a 150 kHz y desperdicia menos energía; el LM317 regula linealmente, admite menor corriente y disipa más calor con grandes caídas.
3. ¿Cómo se compara con el LM2576?
Ambos son reductores de 3 A, pero el LM2596 trabaja a 150 kHz frente a 52 kHz del LM2576, permitiendo componentes magnéticos más pequeños.
4. ¿Cuándo conviene utilizar un módulo XL4015?
El XL4015 se anuncia para 5 A y 180 kHz; conviene en cargas mayores, siempre considerando refrigeración, calidad de placa y corriente continua real.
5. ¿Puede reemplazar un elevador MT3608?
No. El LM2596 reduce tensión, mientras el MT3608 es Boost y eleva una entrada menor; la elección depende de la relación entrada-salida requerida.
6. ¿Entrega realmente 3 A de forma continua?
Tres amperios corresponden a la capacidad nominal del regulador. En módulos compactos se recomienda aproximadamente 2 A continuos sin refrigeración adicional y con buena ventilación.
7. ¿Cómo se ajusta correctamente la salida?
Conecta únicamente la entrada, mide OUT+ y OUT− con multímetro y gira lentamente el potenciómetro hasta obtener el voltaje requerido antes de instalar la carga.
8. ¿Qué margen necesita entre entrada y salida?
Para conservar regulación estable, la entrada debe superar normalmente la salida entre 1,5 y 2 V; el margen necesario aumenta según carga y temperatura.
9. ¿Puede utilizarse directamente con baterías?
Sí, siempre que su tensión permanezca dentro del rango de entrada y supere la salida configurada; también deben respetarse polaridad, corriente y temperatura.
10. ¿Incluye protección contra polaridad invertida?
Los módulos LM2596 comunes normalmente no garantizan esa protección. Invertir IN+ e IN− puede dañarlos, por lo que debe comprobarse la polaridad antes de energizar.