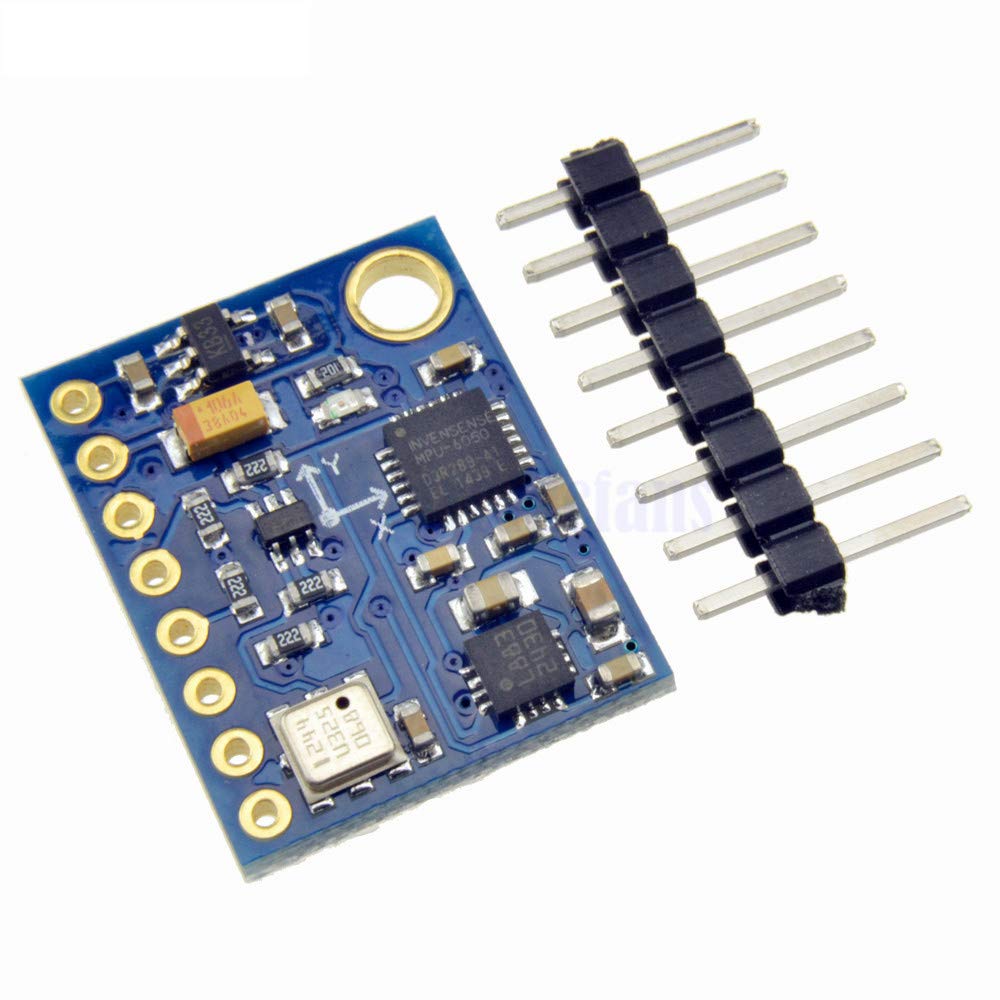
GY-87 Modulo GY-87 10DOF (MPU6050 + HMC5883L + BMP180) HW290
[GY-87] GY-87 Modulo GY-87 10DOF (MPU6050 + HMC5883L + BMP180) HW290
Referencia Interna:
GY-87
Módulo IMU 10 DOF GY-87
Movimiento, campo magnético, presión, altura y temperatura mediante I²C.
El GY-87 reúne sensores para estimar movimiento, orientación, campo magnético, presión, altura y temperatura. Las versiones tradicionales combinan MPU6050, HMC5883L y BMP180, comunicados principalmente por I²C. Resulta útil en robots, estabilización y navegación experimental. Debido a sustituciones entre fabricantes, conviene detectar las direcciones presentes por software y calibrar acelerómetro, giroscopio y magnetómetro antes de obtener orientación confiable.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación | 3,3 a 5 V según placa |
| Interfaz | I²C |
| Movimiento | Acelerómetro y giroscopio de 3 ejes |
| Magnetómetro | 3 ejes; chip puede variar |
| Barómetro | BMP180 habitual |
| Grados de libertad | 10 DOF comercialmente |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| MPU6050 | Dirección 0x68 o 0x69 |
| BMP180 | Dirección 0x77 |
| Magnetómetro | Dirección según chip |
| ADC | 16 bits en MPU6050 |
| Calibración | Necesaria para orientación |
| Uso | IMU, navegación y altimetría |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
#include <Wire.h>
#include <Adafruit_MPU6050.h>
#include <Adafruit_BMP085.h>
Adafruit_MPU6050 mpu;Adafruit_BMP085 bmp;
void setup(){
 Serial.begin(115200);Wire.begin();
 if(!mpu.begin()){Serial.println("MPU6050 no detectado");while(1)delay(10);}
 if(!bmp.begin()){Serial.println("BMP180 no detectado");while(1)delay(10);}
 mpu.setAccelerometerRange(MPU6050_RANGE_8_G);
 Serial.println("GY-87 listo; verifique por separado el magnetometro instalado");
}
void loop(){
 sensors_event_t a,g,t;mpu.getEvent(&a,&g,&t);
 Serial.print("AX:");Serial.print(a.acceleration.x,2);
 Serial.print(" AY:");Serial.print(a.acceleration.y,2);
 Serial.print(" GZ:");Serial.print(g.gyro.z,2);
 Serial.print(" P:");Serial.print(bmp.readPressure());
 Serial.print(" Pa T:");Serial.println(bmp.readTemperature(),1);delay(500);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué sensores suelen integrar las versiones tradicionales?
Normalmente combinan MPU6050, HMC5883L y BMP180 para aceleración, giro, campo magnético, presión, temperatura y estimación de altitud. GY-87 durante la.
2. ¿Por qué debe ejecutarse primero un escáner I²C?
Algunos fabricantes sustituyen HMC5883L por QMC5883L; detectar direcciones reales permite elegir bibliotecas compatibles y evitar diagnósticos equivocados. GY-87 durante la.
3. ¿Cómo se calibra el giroscopio MPU6050?
Mantén la placa inmóvil al iniciar, promedia múltiples muestras y resta los offsets calculados para reducir deriva angular acumulada. la.
4. ¿Por qué el magnetómetro cambia cerca de motores?
Corrientes, imanes, acero y cables generan campos locales que alteran rumbo; calibra instalado y aleja fuentes magnéticas siempre que sea posible.
5. ¿La altura del BMP180 es una medición directa?
No, se calcula desde presión y referencia del nivel del mar; clima y temperatura pueden modificarla aunque la placa permanezca inmóvil.
6. ¿Puede obtener orientación absoluta solamente con MPU6050?
No completamente; acelerómetro corrige inclinación y giroscopio aporta movimiento, pero el rumbo necesita magnetómetro o una referencia externa. durante la.
7. ¿Cómo se compara con MPU6050 solo?
GY-87 añade barómetro y magnetómetro, permitiendo rumbo y altitud; MPU6050 resulta más sencillo cuando solamente se necesita movimiento inercial. la.
8. ¿En qué se diferencia de MPU9250?
MPU9250 integra nueve ejes en un encapsulado; GY-87 combina chips separados y añade medición barométrica para estimar cambios de altura.
9. ¿Qué frecuencia I²C conviene utilizar?
Empieza con 100 kHz para máxima compatibilidad; 400 kHz puede funcionar con cableado corto, pull-up correctas y todos los sensores compatibles.
10. ¿Cómo reducir ruido en las mediciones?
Usa alimentación limpia, cables cortos, montaje rígido, filtros digitales y promedios, evitando vibración mecánica y fuentes electromagnéticas próximas. durante la.