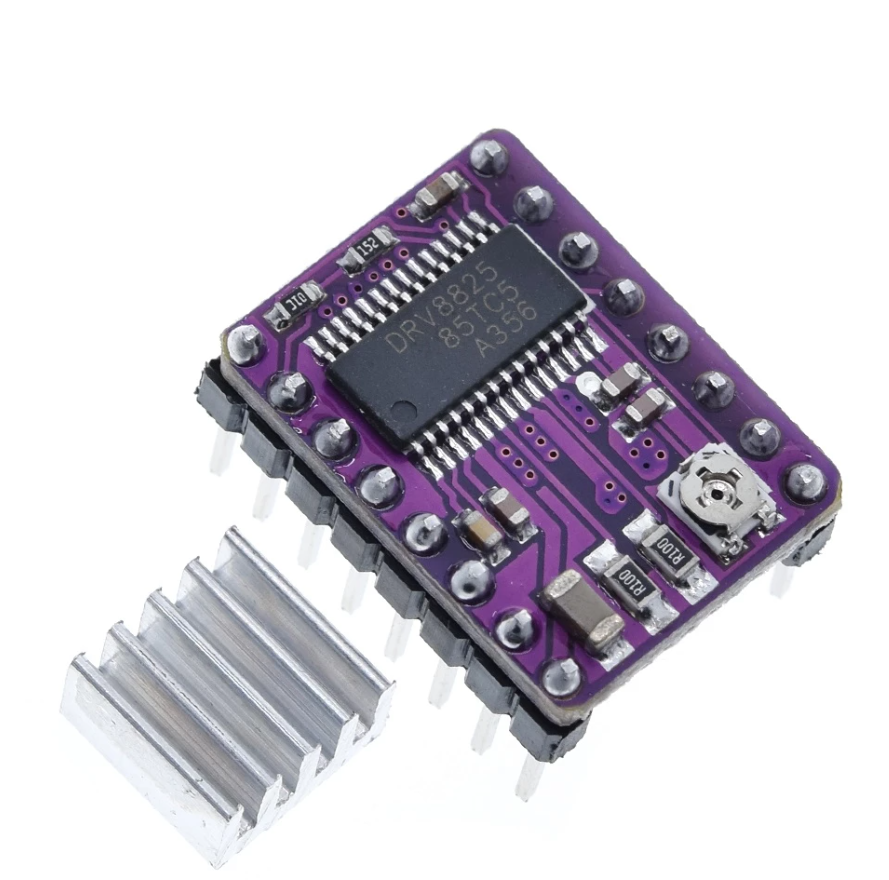
DRV8825 Driver de Motor de Pasos Bipolar Corriente Máxima 2.5 AMP a 24 VDC
[DRV8825] DRV8825 Driver de Motor de Pasos Bipolar Corriente Máxima 2.5 AMP a 24 VDC
Referencia Interna:
DRV8825
Driver de Motor Paso a Paso DRV8825
Controlador bipolar con limitación de corriente y micropasos hasta 1/32.
El DRV8825 controla motores paso a paso bipolares mediante pulsos STEP y una señal DIR. Integra dos puentes H, regulación de corriente, protecciones y seis resoluciones de paso, permitiendo movimientos suaves en impresoras 3D, CNC y robótica. Antes de conectar el motor debe ajustarse VREF según corriente nominal y resistencia de sensado, además de instalar un condensador próximo a VMOT.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Lógica | 2,5 a 5,25 V CC |
| Motor | 8,2 a 45 V CC |
| Corriente | Hasta 2,5 A pico por bobina con refrigeración |
| Micropasos | Completo a 1/32 |
| Control | STEP y DIR |
| Regulación | Corriente mediante VREF |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| Protecciones | Térmica, sobrecorriente y subtensión |
| Modo | MODE0, MODE1 y MODE2 |
| Reposo | SLEEP y RESET |
| Habilitación | ENABLE activo en bajo |
| Condensador | 47–100 µF cerca de VMOT |
| Aplicaciones | CNC, impresión 3D y robótica |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
const byte STEP_PIN=3,DIR_PIN=4,ENABLE_PIN=5;
const unsigned int PASOS=400;

void paso(unsigned int pausa){
  digitalWrite(STEP_PIN,HIGH);delayMicroseconds(3);
  digitalWrite(STEP_PIN,LOW);delayMicroseconds(pausa);
}

void mover(bool direccion,unsigned int cantidad){
  digitalWrite(DIR_PIN,direccion);delayMicroseconds(5);
  for(unsigned int i=0;i<cantidad;i++)paso(900);
}

void setup(){
  Serial.begin(115200);
  pinMode(STEP_PIN,OUTPUT);pinMode(DIR_PIN,OUTPUT);pinMode(ENABLE_PIN,OUTPUT);
  digitalWrite(ENABLE_PIN,LOW);
  Serial.println("DRV8825 listo; corriente ajustada previamente con VREF");
}

void loop(){
  Serial.println("Movimiento horario");mover(HIGH,PASOS);delay(1000);
  Serial.println("Movimiento antihorario");mover(LOW,PASOS);delay(1000);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Cómo se calcula el límite de corriente mediante VREF?
Depende del valor de las resistencias de sensado instaladas; debe aplicarse la fórmula de Pololu o del fabricante específico del módulo.
2. ¿Por qué necesita un condensador cerca de VMOT?
Los cables y motores generan picos LC capaces de superar 45 V; un electrolítico próximo absorbe transitorios y protege el controlador.
3. ¿Puedo conectar o desconectar el motor energizado?
No, hacerlo produce transitorios que pueden destruir inmediatamente las salidas del driver, incluso cuando la corriente configurada parece relativamente baja.
4. ¿Cómo se seleccionan los modos de micropaso?
Los niveles de MODE0, MODE1 y MODE2 seleccionan paso completo, medio, cuartos, octavos, dieciseisavos o treintaidosavos según tabla técnica. VREF.
5. ¿Por qué el motor vibra sin girar?
Normalmente las bobinas están identificadas incorrectamente, existe poca corriente, frecuencia STEP excesiva o aceleración insuficiente para vencer la inercia. VREF.
6. ¿Qué función cumplen RESET y SLEEP?
Ambos deben permanecer altos para funcionamiento normal; SLEEP reduce consumo y RESET reinicia el traductor a una posición eléctrica conocida.
7. ¿Cómo se compara con A4988?
DRV8825 admite hasta 45 V y 1/32 de micropaso; A4988 llega a 35 V y normalmente alcanza 1/16. ajuste VREF.
8. ¿En qué se diferencia de TMC2209?
TMC2209 ofrece funcionamiento más silencioso, UART y diagnóstico; DRV8825 utiliza configuración por pines y puede presentar resonancias audibles características. VREF.
9. ¿Cuándo necesita disipador y ventilador?
Cuando la corriente, temperatura ambiente o ciclo de trabajo elevan la temperatura; la protección térmica no sustituye refrigeración ni ajuste correcto.
10. ¿Arduino debe generar aceleración progresiva?
Sí, arrancar directamente a alta frecuencia puede perder pasos; bibliotecas como AccelStepper generan rampas compatibles con inercia y par disponible.