

Shield CNC V3 para Arduino Uno
Control de hasta cuatro ejes con drivers enchufables
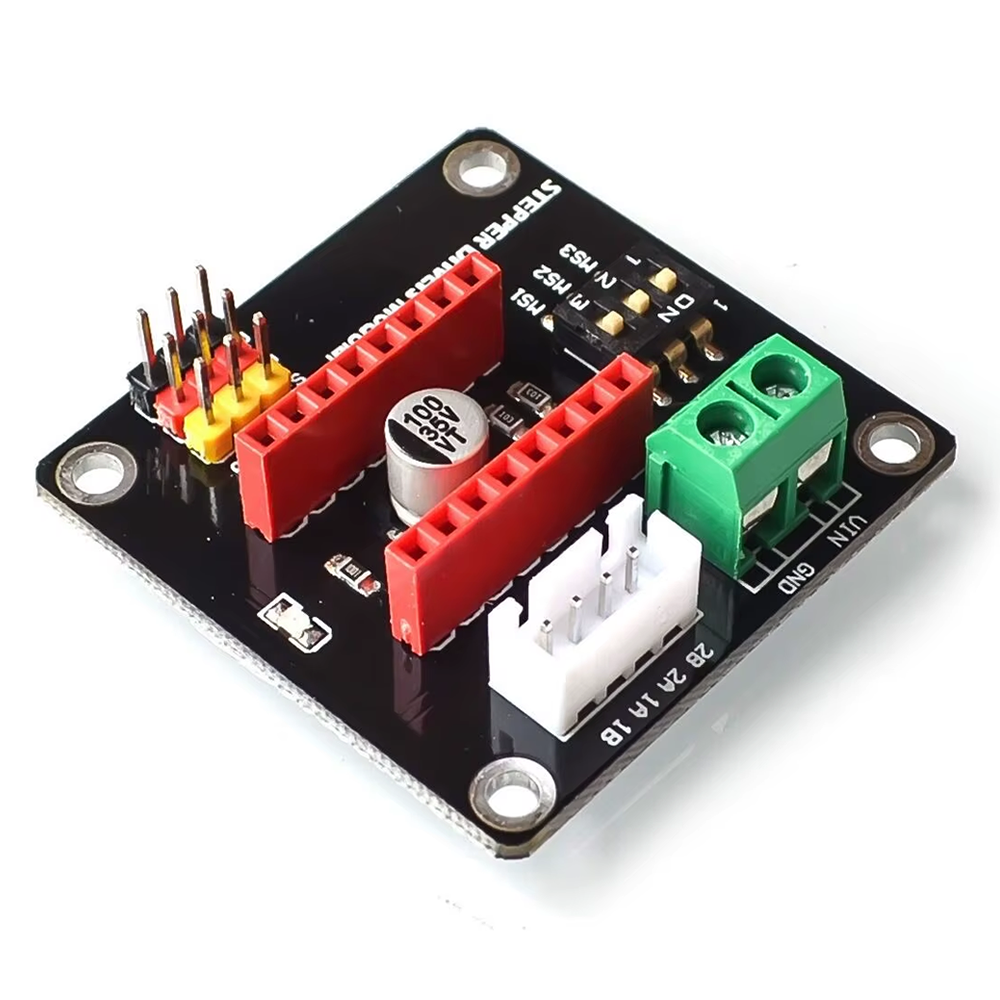
La CNC Shield V3 distribuye señales STEP, DIR y ENABLE de Arduino Uno hacia controladores A4988 o DRV8825 enchufables. Proporciona zócalos para ejes X, Y, Z y un cuarto eje clonable, entradas de finales de carrera, control de spindle y refrigerante. Se utiliza habitualmente con GRBL en grabadoras, routers y pequeños equipos cartesianos, siempre con fuente y motores correctamente dimensionados.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Formato | Shield para Arduino Uno |
| Ejes | X, Y, Z y A clonable |
| Drivers | A4988 o DRV8825 |
| Alimentación motores | 12–36 V según drivers y placa |
| Señales | STEP, DIR y ENABLE |
| Firmware habitual | GRBL |
| Compatibilidad | Arduino Uno; Raspberry Pi como host serial |
| Características adicionales | Valor |
|---|---|
| Microstepping | Puentes M0/M1/M2 |
| Finales de carrera | Entradas por eje |
| Salidas | Spindle y coolant |
| Corriente | Definida por driver, ajuste VREF y refrigeración |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El programa mueve un eje con aceleración básica y detiene pulsos cuando el final de carrera activo a nivel bajo se detecta.
const byte STEP=2,DIR=5,ENABLE=8,LIMITE=9;
void mover(long pasos,bool sentido,unsigned us){digitalWrite(DIR,sentido);for(long i=0;i<pasos;i++){
 if(!digitalRead(LIMITE)){Serial.println("Límite activado");break;}digitalWrite(STEP,HIGH);delayMicroseconds(us);digitalWrite(STEP,LOW);delayMicroseconds(us);}}
void setup(){Serial.begin(115200);pinMode(STEP,OUTPUT);pinMode(DIR,OUTPUT);pinMode(ENABLE,OUTPUT);pinMode(LIMITE,INPUT_PULLUP);digitalWrite(ENABLE,LOW);}
void loop(){mover(800,HIGH,700);delay(500);mover(800,LOW,700);delay(1500);}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué alimentación requiere el CNC Shield V3?
Requiere 12–36 V para motores y 5 V lógico desde Arduino; utiliza una fuente estable, tierra común y desacoplo cercano para evitar lecturas erráticas, reinicios.
2. ¿Cómo se comunica con el controlador?
La conexión principal utiliza señales STEP/DIR; USB serial para GRBL; respeta niveles eléctricos, distribución de pines y temporización antes de cargar el programa de prueba.
3. ¿Funciona con Arduino Uno?
Sí, cuando sus niveles e interfaz coinciden; el ejemplo incluido muestra una integración inicial y deja parámetros claramente identificados para calibración.
4. ¿Puede utilizarse con Raspberry Pi?
Sí, pero sus GPIO trabajan a 3,3 V; cualquier señal superior necesita adaptación de nivel y las entradas analógicas requieren conversor externo.
5. ¿Qué debe revisarse antes de energizarlo?
Comprueba polaridad, tensión, pinout y posibles puentes de configuración; una fotografía comercial no garantiza que todas las revisiones compartan conexiones idénticas.
6. ¿Cómo se compara con RAMPS 1.4?
Frente a RAMPS 1.4, este producto prioriza su función específica y una integración directa; la mejor opción depende de precisión, velocidad y cableado.
7. ¿Cómo se compara con un driver L298N?
Comparado con un driver L298N, cambian interfaz, prestaciones y complejidad; conviene elegir según el controlador disponible, entorno eléctrico y objetivo real del proyecto.
8. ¿Puede usarse sin instalar los cuatro drivers?
Sí, cada eje es independiente; instala únicamente los controladores necesarios y deja los zócalos restantes vacíos, manteniendo correctamente configurados sus puentes.
9. ¿Qué corriente entrega a cada motor?
La corriente depende del A4988 o DRV8825, del ajuste VREF, resistencia de sensado, ventilación y temperatura; la shield solamente distribuye conexiones.
10. ¿Por qué el motor vibra sin girar?
Las bobinas pueden estar mal emparejadas, faltar corriente, existir aceleración excesiva o frecuencia incorrecta; identifica cada fase con un multímetro.