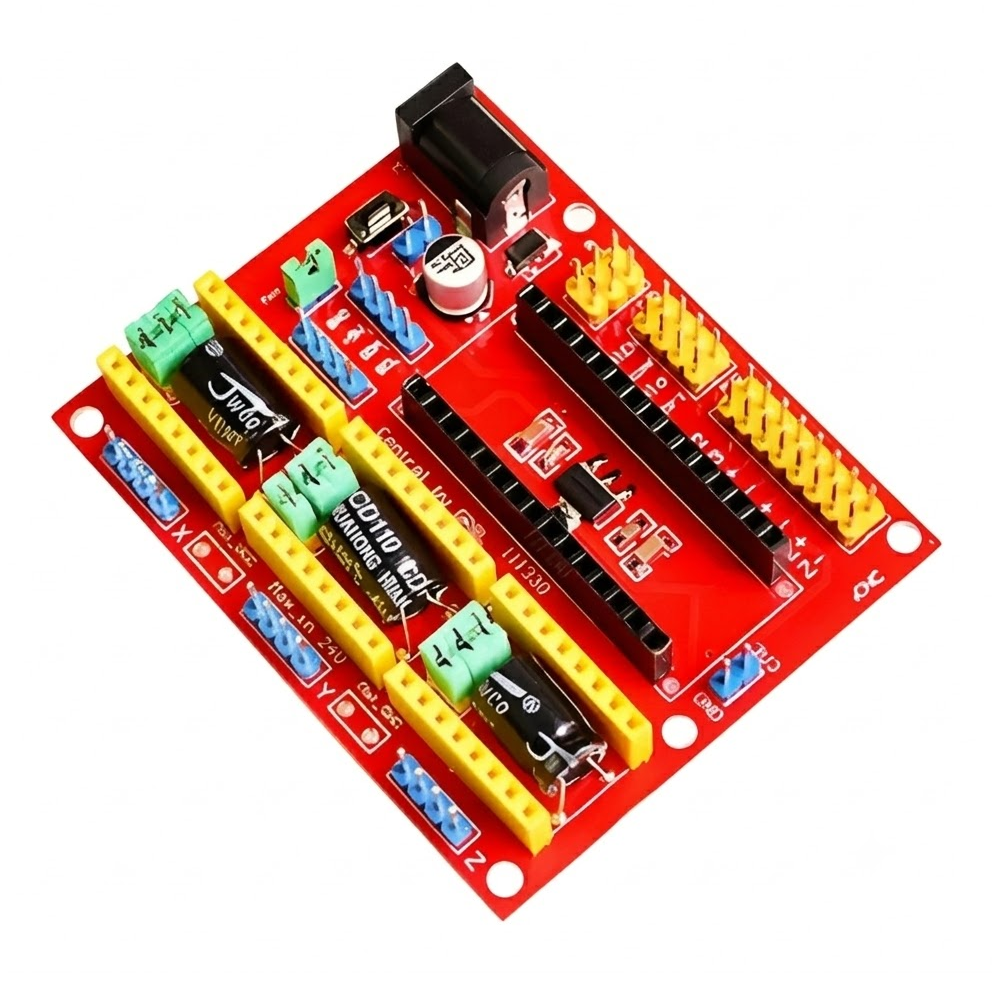
CNC-Shield CNC Shield V3, Módulo de Expansión para Arduino Nano
[CNC-Shield-N] CNC-Shield CNC Shield V3, Módulo de Expansión para Arduino Nano
Referencia Interna:
CNC-Shield-N
Placa de Expansión CNC Shield V4 para Arduino Nano
Módulo controlador compacto de 3 ejes diseñado para grabadoras láser, mini fresadoras y plotters. Compatible con firmware GRBL y drivers A4988/DRV8825.
El CNC Shield V4 es una versión altamente miniaturizada de la popular tarjeta controladora CNC, diseñada específicamente para acoplarse con la placa Arduino Nano. Su arquitectura permite montar hasta tres drivers de motor paso a paso independientes, siendo el cerebro ideal para construir máquinas de escritorio de 3 ejes (X, Y, Z) como grabadoras láser de diodo, trazadores de dibujo (plotters) y mini fresadoras de PCB. Concentra toda la electrónica de potencia y señales lógicas en un bloque extremadamente compacto y libre de soldaduras complejas.
Especificaciones Técnicas
| Parámetro Electrónico | Rango / Valor Oficial |
|---|---|
| Voltaje de Alimentación (Jack DC) | 7.5 V a 12 V DC (Provee energía a los motores y al Nano) |
| Voltaje Lógico | 5 V DC (Generado y regulado por el Arduino Nano) |
| Soporte de Ejes | 3 Ejes de movimiento simultáneo (X, Y, Z) |
| Microstepping | Configurable mediante bloques de Jumpers bajo cada driver |
| Interfaces I/O Dedicadas | Finales de carrera (Limit Switches), I2C y puerto Serial |
| Control de Herramienta | Salida PWM para Módulo Láser o encendido de Husillo (Spindle) |
| Parámetro Mecánico / Estructura | Rango / Valor Oficial |
|---|---|
| Compatibilidad de Placa Base | Exclusivo para Arduino Nano V3.0 (Zócalo central paralelo) |
| Drivers Soportados | Pololu A4988, DRV8825 (En formato StepStick estándar) |
| Firmware Compatible | GRBL (Requiere ajuste de mapeo de pines) |
| Conexión de Potencia | Jack DC tipo barril hembra (5.5mm x 2.1mm) |
| Dimensiones del Módulo | Aproximadamente 72 mm x 59 mm |
| Componentes Adicionales | Capacitores de filtrado integrados por cada eje de motor |
Ventajas Clave del CNC Shield V4 para Nano
• Ultra Compacto: Al reemplazar el gran Arduino UNO por el diminuto Arduino Nano, esta tarjeta ocupa menos de la mitad del espacio que la versión V3. Es perfecta para integrarla directamente en el chasis de máquinas de grabado láser pequeñas sin que estorbe.
• Gestión de Energía Simplificada: Incorpora un conector Jack DC que energiza las pistas de potencia de los motores y, al mismo tiempo, inyecta energía al pin VIN del Arduino Nano. Una sola fuente de 12V es suficiente para despertar y mover todo el sistema eléctrico.
• Pines Auxiliares Expuestos: Además de los motores, la placa dispone de cabezales extra con los pines I2C (SDA/SCL) y Seriales (TX/RX) descubiertos, facilitando la conexión de pantallas OLED o módulos Bluetooth para controlar la máquina remotamente.
El ensamble físico consiste en insertar el Arduino Nano en las dos tiras centrales de la placa y luego colocar los tres drivers. Es imperativo revisar la serigrafía antes de conectar la energía para no dañar los componentes.
Galería Dinámica de Conexiones de Hardware
cpu_map.h para intercambiar la asignación de pines.
Si planeas programar esta placa sin usar GRBL (con tu propio código de Arduino) o estás intentando diagnosticar si los motores funcionan, debes conocer su ruteo de hardware interno específico:
- Activación (Enable): Al igual que la versión V3, todos los drivers comparten el pin de habilitación global conectado al Pin 8 del Arduino Nano. (LOW = Activado, HIGH = Apagado).
- Pines Invertidos (Hardware Quirks): En la versión V3 (UNO), los pines de Paso son 2, 3, 4 y los de Dirección 5, 6, 7. En esta placa roja V4, las pistas del circuito están cruzadas físicamente de fábrica: El Eje X usa el Pin 5 para Pasos y Pin 2 para Dirección. El Eje Y usa el Pin 6 (Paso) y Pin 3 (Dir). El Eje Z usa el Pin 7 (Paso) y Pin 4 (Dir).
- Precaución con el Microstepping: En muchos lotes de esta placa roja, los jumpers de microstepping (bajo los drivers) están cortocircuitados a GND en lugar de a 5V. Si insertas jumpers, el driver seguirá en modo de "Paso Completo" (Full Step). Para activar subdivisiones reales, a menudo se requiere hacer un puente fino de soldadura a 5V en la parte trasera de la tarjeta.
Placa de Expansión CNC Shield V4 para Arduino Nano
Módulo controlador compacto de 3 ejes diseñado para grabadoras láser, mini fresadoras y plotters. Compatible con firmware GRBL y drivers A4988/DRV8825.
El CNC Shield V4 es una versión altamente miniaturizada de la popular tarjeta controladora CNC, diseñada específicamente para acoplarse con la placa Arduino Nano. Su arquitectura permite montar hasta tres drivers de motor paso a paso independientes, siendo el cerebro ideal para construir máquinas de escritorio de 3 ejes (X, Y, Z) como grabadoras láser de diodo, trazadores de dibujo (plotters) y mini fresadoras de PCB. Concentra toda la electrónica de potencia y señales lógicas en un bloque extremadamente compacto y libre de soldaduras complejas.
Especificaciones Técnicas
| Parámetro Electrónico | Rango / Valor Oficial |
|---|---|
| Voltaje de Alimentación (Jack DC) | 7.5 V a 12 V DC (Provee energía a los motores y al Nano) |
| Voltaje Lógico | 5 V DC (Generado y regulado por el Arduino Nano) |
| Soporte de Ejes | 3 Ejes de movimiento simultáneo (X, Y, Z) |
| Microstepping | Configurable mediante bloques de Jumpers bajo cada driver |
| Interfaces I/O Dedicadas | Finales de carrera (Limit Switches), I2C y puerto Serial |
| Control de Herramienta | Salida PWM para Módulo Láser o encendido de Husillo (Spindle) |
| Parámetro Mecánico / Estructura | Rango / Valor Oficial |
|---|---|
| Compatibilidad de Placa Base | Exclusivo para Arduino Nano V3.0 (Zócalo central paralelo) |
| Drivers Soportados | Pololu A4988, DRV8825 (En formato StepStick estándar) |
| Firmware Compatible | GRBL (Requiere ajuste de mapeo de pines) |
| Conexión de Potencia | Jack DC tipo barril hembra (5.5mm x 2.1mm) |
| Dimensiones del Módulo | Aproximadamente 72 mm x 59 mm |
| Componentes Adicionales | Capacitores de filtrado integrados por cada eje de motor |
Ventajas Clave del CNC Shield V4 para Nano
• Ultra Compacto: Al reemplazar el gran Arduino UNO por el diminuto Arduino Nano, esta tarjeta ocupa menos de la mitad del espacio que la versión V3. Es perfecta para integrarla directamente en el chasis de máquinas de grabado láser pequeñas sin que estorbe.
• Gestión de Energía Simplificada: Incorpora un conector Jack DC que energiza las pistas de potencia de los motores y, al mismo tiempo, inyecta energía al pin VIN del Arduino Nano. Una sola fuente de 12V es suficiente para despertar y mover todo el sistema eléctrico.
• Pines Auxiliares Expuestos: Además de los motores, la placa dispone de cabezales extra con los pines I2C (SDA/SCL) y Seriales (TX/RX) descubiertos, facilitando la conexión de pantallas OLED o módulos Bluetooth para controlar la máquina remotamente.
El ensamble físico consiste en insertar el Arduino Nano en las dos tiras centrales de la placa y luego colocar los tres drivers. Es imperativo revisar la serigrafía antes de conectar la energía para no dañar los componentes.
Galería Dinámica de Conexiones de Hardware
cpu_map.h para intercambiar la asignación de pines.
Si planeas programar esta placa sin usar GRBL (con tu propio código de Arduino) o estás intentando diagnosticar si los motores funcionan, debes conocer su ruteo de hardware interno específico:
- Activación (Enable): Al igual que la versión V3, todos los drivers comparten el pin de habilitación global conectado al Pin 8 del Arduino Nano. (LOW = Activado, HIGH = Apagado).
- Pines Invertidos (Hardware Quirks): En la versión V3 (UNO), los pines de Paso son 2, 3, 4 y los de Dirección 5, 6, 7. En esta placa roja V4, las pistas del circuito están cruzadas físicamente de fábrica: El Eje X usa el Pin 5 para Pasos y Pin 2 para Dirección. El Eje Y usa el Pin 6 (Paso) y Pin 3 (Dir). El Eje Z usa el Pin 7 (Paso) y Pin 4 (Dir).
- Precaución con el Microstepping: En muchos lotes de esta placa roja, los jumpers de microstepping (bajo los drivers) están cortocircuitados a GND en lugar de a 5V. Si insertas jumpers, el driver seguirá en modo de "Paso Completo" (Full Step). Para activar subdivisiones reales, a menudo se requiere hacer un puente fino de soldadura a 5V en la parte trasera de la tarjeta.
Módulo reductor DC-DC ajustable LM2596
Convertidor Step-Down Buck regulable de hasta 3 A
El LM2596-PCB es un módulo convertidor DC-DC Step-Down o Buck diseñado para reducir una tensión continua de entrada y entregar una salida regulada de menor valor. Incorpora el regulador conmutado LM2596S-ADJ, inductor, diodo Schottky, capacitores de filtrado y potenciómetro multivuelta. Resulta apropiado para fuentes, baterías, iluminación y equipos electrónicos. Su corriente práctica continua depende de ventilación, diferencia de voltaje y temperatura.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Topología | Convertidor DC-DC Step-Down o Buck no aislado |
| Circuito regulador | LM2596S-ADJ |
| Tensión de entrada | 4–40 V CC |
| Tensión de salida | 1,25–37 V CC ajustable |
| Margen de regulación | La entrada debe superar la salida aproximadamente 1,5–2 V |
| Corriente máxima | 3 A |
| Corriente continua práctica | Aproximadamente 2 A sin refrigeración adicional |
| Frecuencia de conmutación | 150 kHz típica |
| Eficiencia orientativa | Hasta aproximadamente 90–92 %, según entrada, salida y carga |
| Compatibilidad | Fuentes DC, baterías, iluminación LED y equipos electrónicos |
| Características adicionales | Valor |
|---|---|
| Ajuste de salida | Potenciómetro multivuelta |
| Terminales de entrada | IN+ e IN− |
| Terminales de salida | OUT+ y OUT− |
| Protección térmica | Integrada en el LM2596 |
| Limitación de corriente | Integrada en el regulador |
| Aislamiento galvánico | No incluido |
| Protección de polaridad | No garantizada en módulos comerciales comunes |
| Rizado de salida | Depende de carga, cableado, filtrado y estado de los capacitores |
| Disipación | Puede requerir disipador o ventilación por encima de 2 A |
| Aplicaciones habituales | Reducción de 12 V a 5 V, 24 V a 12 V y otras salidas inferiores |
Ventajas principales
Reducción eficiente: Convierte una tensión continua mayor en otra menor con pérdidas reducidas frente a reguladores lineales tradicionales de potencia equivalente.
Salida regulable: El potenciómetro multivuelta permite seleccionar con precisión la tensión requerida, siempre por debajo de la entrada y dentro del rango operativo.
Capacidad práctica: Puede alimentar numerosas cargas electrónicas; para corrientes elevadas necesita ventilación, conexiones firmes y verificación cuidadosa de temperatura.
Protecciones integradas: El LM2596 incorpora limitación de corriente y apagado térmico, aportando protección básica frente a condiciones anormales de funcionamiento.
Instalación sencilla: Los terminales IN y OUT claramente identificados facilitan su integración en diferentes sistemas de alimentación de corriente continua.
Aplicaciones recomendadas
Fuentes regulables: Permite obtener diferentes tensiones inferiores desde una sola fuente continua, facilitando pruebas, mantenimiento y alimentación de equipos electrónicos.
Sistemas con baterías: Reduce 12 V o 24 V hacia niveles adecuados para iluminación, receptores, controladores y otros dispositivos de menor tensión.
Iluminación LED: Alimenta tiras y módulos LED de tensión constante, siempre que la corriente y potencia permanezcan dentro de los límites térmicos.
Equipos automotrices: Puede adaptar la alimentación del vehículo para accesorios electrónicos, incorporando fusible y protección contra transitorios cuando la instalación lo requiera.
Proyectos electrónicos: Proporciona una salida ajustable para etapas de control, comunicaciones, audio y cargas DC que necesiten una tensión inferior estable.
Las imágenes presentan la distribución de componentes y la identificación de los terminales de entrada y salida del módulo LM2596-PCB.
Galería de esquemas y conexiones
Pulsa una pregunta para desplegar su respuesta. Cuatro preguntas incluyen comparaciones con productos relacionados.
1. ¿El LM2596 puede elevar el voltaje de entrada?
No. Es un convertidor Buck reductor: la salida siempre debe ser inferior a la entrada, conservando además un margen aproximado de 1,5–2 V.
2. ¿Qué diferencia existe frente a un regulador lineal LM317?
El LM2596 conmuta a 150 kHz y desperdicia menos energía; el LM317 regula linealmente, admite menor corriente y disipa más calor con grandes caídas.
3. ¿Cómo se compara con el LM2576?
Ambos son reductores de 3 A, pero el LM2596 trabaja a 150 kHz frente a 52 kHz del LM2576, permitiendo componentes magnéticos más pequeños.
4. ¿Cuándo conviene utilizar un módulo XL4015?
El XL4015 se anuncia para 5 A y 180 kHz; conviene en cargas mayores, siempre considerando refrigeración, calidad de placa y corriente continua real.
5. ¿Puede reemplazar un elevador MT3608?
No. El LM2596 reduce tensión, mientras el MT3608 es Boost y eleva una entrada menor; la elección depende de la relación entrada-salida requerida.
6. ¿Entrega realmente 3 A de forma continua?
Tres amperios corresponden a la capacidad nominal del regulador. En módulos compactos se recomienda aproximadamente 2 A continuos sin refrigeración adicional y con buena ventilación.
7. ¿Cómo se ajusta correctamente la salida?
Conecta únicamente la entrada, mide OUT+ y OUT− con multímetro y gira lentamente el potenciómetro hasta obtener el voltaje requerido antes de instalar la carga.
8. ¿Qué margen necesita entre entrada y salida?
Para conservar regulación estable, la entrada debe superar normalmente la salida entre 1,5 y 2 V; el margen necesario aumenta según carga y temperatura.
9. ¿Puede utilizarse directamente con baterías?
Sí, siempre que su tensión permanezca dentro del rango de entrada y supere la salida configurada; también deben respetarse polaridad, corriente y temperatura.
10. ¿Incluye protección contra polaridad invertida?
Los módulos LM2596 comunes normalmente no garantizan esa protección. Invertir IN+ e IN− puede dañarlos, por lo que debe comprobarse la polaridad antes de energizar.
Módulo reductor DC-DC ajustable LM2596
Convertidor Step-Down Buck regulable de hasta 3 A
El LM2596-PCB es un módulo convertidor DC-DC Step-Down o Buck diseñado para reducir una tensión continua de entrada y entregar una salida regulada de menor valor. Incorpora el regulador conmutado LM2596S-ADJ, inductor, diodo Schottky, capacitores de filtrado y potenciómetro multivuelta. Resulta apropiado para fuentes, baterías, iluminación y equipos electrónicos. Su corriente práctica continua depende de ventilación, diferencia de voltaje y temperatura.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Topología | Convertidor DC-DC Step-Down o Buck no aislado |
| Circuito regulador | LM2596S-ADJ |
| Tensión de entrada | 4–40 V CC |
| Tensión de salida | 1,25–37 V CC ajustable |
| Margen de regulación | La entrada debe superar la salida aproximadamente 1,5–2 V |
| Corriente máxima | 3 A |
| Corriente continua práctica | Aproximadamente 2 A sin refrigeración adicional |
| Frecuencia de conmutación | 150 kHz típica |
| Eficiencia orientativa | Hasta aproximadamente 90–92 %, según entrada, salida y carga |
| Compatibilidad | Fuentes DC, baterías, iluminación LED y equipos electrónicos |
| Características adicionales | Valor |
|---|---|
| Ajuste de salida | Potenciómetro multivuelta |
| Terminales de entrada | IN+ e IN− |
| Terminales de salida | OUT+ y OUT− |
| Protección térmica | Integrada en el LM2596 |
| Limitación de corriente | Integrada en el regulador |
| Aislamiento galvánico | No incluido |
| Protección de polaridad | No garantizada en módulos comerciales comunes |
| Rizado de salida | Depende de carga, cableado, filtrado y estado de los capacitores |
| Disipación | Puede requerir disipador o ventilación por encima de 2 A |
| Aplicaciones habituales | Reducción de 12 V a 5 V, 24 V a 12 V y otras salidas inferiores |
Ventajas principales
Reducción eficiente: Convierte una tensión continua mayor en otra menor con pérdidas reducidas frente a reguladores lineales tradicionales de potencia equivalente.
Salida regulable: El potenciómetro multivuelta permite seleccionar con precisión la tensión requerida, siempre por debajo de la entrada y dentro del rango operativo.
Capacidad práctica: Puede alimentar numerosas cargas electrónicas; para corrientes elevadas necesita ventilación, conexiones firmes y verificación cuidadosa de temperatura.
Protecciones integradas: El LM2596 incorpora limitación de corriente y apagado térmico, aportando protección básica frente a condiciones anormales de funcionamiento.
Instalación sencilla: Los terminales IN y OUT claramente identificados facilitan su integración en diferentes sistemas de alimentación de corriente continua.
Aplicaciones recomendadas
Fuentes regulables: Permite obtener diferentes tensiones inferiores desde una sola fuente continua, facilitando pruebas, mantenimiento y alimentación de equipos electrónicos.
Sistemas con baterías: Reduce 12 V o 24 V hacia niveles adecuados para iluminación, receptores, controladores y otros dispositivos de menor tensión.
Iluminación LED: Alimenta tiras y módulos LED de tensión constante, siempre que la corriente y potencia permanezcan dentro de los límites térmicos.
Equipos automotrices: Puede adaptar la alimentación del vehículo para accesorios electrónicos, incorporando fusible y protección contra transitorios cuando la instalación lo requiera.
Proyectos electrónicos: Proporciona una salida ajustable para etapas de control, comunicaciones, audio y cargas DC que necesiten una tensión inferior estable.
Las imágenes presentan la distribución de componentes y la identificación de los terminales de entrada y salida del módulo LM2596-PCB.
Galería de esquemas y conexiones
Pulsa una pregunta para desplegar su respuesta. Cuatro preguntas incluyen comparaciones con productos relacionados.
1. ¿El LM2596 puede elevar el voltaje de entrada?
No. Es un convertidor Buck reductor: la salida siempre debe ser inferior a la entrada, conservando además un margen aproximado de 1,5–2 V.
2. ¿Qué diferencia existe frente a un regulador lineal LM317?
El LM2596 conmuta a 150 kHz y desperdicia menos energía; el LM317 regula linealmente, admite menor corriente y disipa más calor con grandes caídas.
3. ¿Cómo se compara con el LM2576?
Ambos son reductores de 3 A, pero el LM2596 trabaja a 150 kHz frente a 52 kHz del LM2576, permitiendo componentes magnéticos más pequeños.
4. ¿Cuándo conviene utilizar un módulo XL4015?
El XL4015 se anuncia para 5 A y 180 kHz; conviene en cargas mayores, siempre considerando refrigeración, calidad de placa y corriente continua real.
5. ¿Puede reemplazar un elevador MT3608?
No. El LM2596 reduce tensión, mientras el MT3608 es Boost y eleva una entrada menor; la elección depende de la relación entrada-salida requerida.
6. ¿Entrega realmente 3 A de forma continua?
Tres amperios corresponden a la capacidad nominal del regulador. En módulos compactos se recomienda aproximadamente 2 A continuos sin refrigeración adicional y con buena ventilación.
7. ¿Cómo se ajusta correctamente la salida?
Conecta únicamente la entrada, mide OUT+ y OUT− con multímetro y gira lentamente el potenciómetro hasta obtener el voltaje requerido antes de instalar la carga.
8. ¿Qué margen necesita entre entrada y salida?
Para conservar regulación estable, la entrada debe superar normalmente la salida entre 1,5 y 2 V; el margen necesario aumenta según carga y temperatura.
9. ¿Puede utilizarse directamente con baterías?
Sí, siempre que su tensión permanezca dentro del rango de entrada y supere la salida configurada; también deben respetarse polaridad, corriente y temperatura.
10. ¿Incluye protección contra polaridad invertida?
Los módulos LM2596 comunes normalmente no garantizan esa protección. Invertir IN+ e IN− puede dañarlos, por lo que debe comprobarse la polaridad antes de energizar.