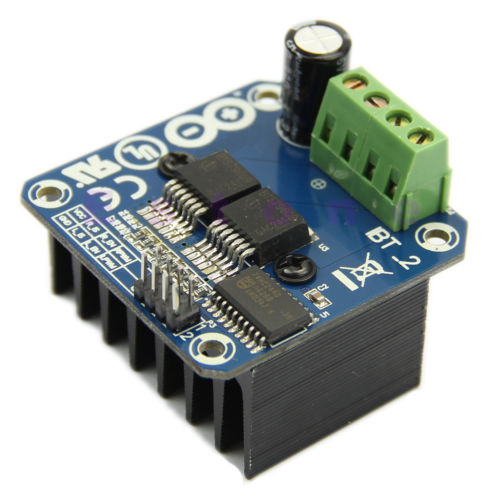
BTS7960 Driver de Motor BTS7960 43A Alta Potencia para Arduino y Robótica
[BTS7960] BTS7960 Driver de Motor BTS7960 43A Alta Potencia para Arduino y Robótica
Referencia Interna:
BTS7960
Driver de Motor BTS7960 de Alta Corriente
Puente H MOSFET para controlar velocidad y sentido de motores DC con PWM.
El módulo BTS7960, también vendido como IBT-2, integra dos semipuentes inteligentes para controlar motores DC en ambos sentidos. Acepta señales PWM separadas, habilitación y diagnóstico, ofreciendo baja resistencia y protecciones internas. Es adecuado para motores grandes, actuadores y robótica. La cifra comercial de corriente máxima no representa necesariamente operación continua sin disipación, cableado y fuente correctamente dimensionados.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación del motor | 5,5 a 27 V CC |
| Corriente pico comercial | Hasta 43 A según módulo |
| Control | RPWM y LPWM |
| Frecuencia PWM | Hasta 25 kHz |
| Entradas | Niveles lógicos de microcontrolador |
| Protecciones | Sobrecorriente, temperatura y subtensión |
| Compatibilidad | Arduino y Raspberry Pi mediante PWM |
| Características adicionales | Valor |
|---|---|
| Puente | Dos BTS7960 en puente H |
| Resistencia típica | 16 mΩ por semipuente |
| Habilitación | R_EN y L_EN |
| Diagnóstico | R_IS y L_IS |
| Refrigeración | Disipador y ventilación según corriente |
| Aplicaciones | Motores DC y actuadores |
Ventajas y aplicaciones
Integración directa: Su diseño permite incorporarlo a prototipos y equipos mediante conexiones identificables y procedimientos de configuración claramente definidos.
Formato funcional: La placa reúne los componentes necesarios y reduce cableado adicional durante montaje, pruebas y mantenimiento del sistema electrónico.
Aplicaciones prácticas: Puede utilizarse en automatización, robótica, comunicaciones o instrumentación cuando se respetan sus límites eléctricos y mecánicos.
Compatibilidad técnica: Admite plataformas y herramientas habituales, aplicando controladores, bibliotecas o adaptaciones de nivel apropiadas para cada entorno.
Desarrollo educativo: Facilita comprender principios de sensado, programación y comunicación mediante ensayos repetibles con resultados observables durante cada práctica.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El programa ejecuta una prueba funcional amplia, procesa la señal principal y muestra estados de diagnóstico mediante el monitor serial.
const byte RPWM=5,LPWM=6,REN=7,LEN=8;

void detener(){analogWrite(RPWM,0);analogWrite(LPWM,0);}

void mover(int potencia){
  potencia=constrain(potencia,-255,255);
  if(potencia>0){analogWrite(RPWM,potencia);analogWrite(LPWM,0);}
  else if(potencia<0){analogWrite(RPWM,0);analogWrite(LPWM,-potencia);}
  else detener();
}

void setup(){
  Serial.begin(115200);
  pinMode(RPWM,OUTPUT);pinMode(LPWM,OUTPUT);pinMode(REN,OUTPUT);pinMode(LEN,OUTPUT);
  digitalWrite(REN,HIGH);digitalWrite(LEN,HIGH);detener();
  Serial.println("BTS7960 listo; motor inicia detenido");
}

void loop(){
  for(int p=0;p<=200;p+=10){mover(p);delay(100);}
  detener();delay(1000);
  for(int p=0;p>=-200;p-=10){mover(p);delay(100);}
  detener();delay(2000);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué corriente puede manejar realmente el módulo?
El valor de 43 A corresponde al chip bajo condiciones favorables; bornes, pistas, disipador, ventilación y ciclo de trabajo reducen la corriente continua.
2. ¿Para qué sirven RPWM y LPWM?
Controlan cada semipuente y permiten definir sentido y velocidad; nunca deben activarse simultáneamente de forma incorrecta durante cambios rápidos de dirección.
3. ¿Qué función cumplen R_EN y L_EN?
Habilitan las dos mitades del puente; deben permanecer activas para operar y pueden utilizarse para detener la salida ante una falla.
4. ¿Puede frenar activamente un motor DC?
Sí, determinadas combinaciones de entradas producen frenado eléctrico, pero la energía regenerada puede elevar la tensión de alimentación y requiere protección.
5. ¿Por qué necesita tierra común con Arduino?
Las entradas lógicas necesitan la misma referencia; sin GND común, PWM y habilitación pueden interpretarse erráticamente o permanecer en estados indefinidos.
6. ¿Cómo se protege frente a corriente de arranque?
Dimensiona fuente, fusible, cables y refrigeración para la corriente de bloqueo, que puede superar varias veces el consumo normal del motor.
7. ¿Cómo se compara con L298N?
BTS7960 usa MOSFET de menor caída y admite mucha más corriente; L298N es bipolar, pierde tensión y se calienta con cargas moderadas.
8. ¿En qué se diferencia de un relé inversor?
El puente H permite PWM, frenado y cambios electrónicos; los relés son lentos, presentan desgaste y no regulan velocidad eficientemente.
9. ¿Qué indican R_IS y L_IS?
Son salidas de diagnóstico y sensado de corriente del chip, aunque su disponibilidad y escalado pueden variar según diseño del módulo.
10. ¿Por qué no debe invertirse bruscamente a máxima velocidad?
La inversión inmediata genera corriente y esfuerzo mecánico extremos; reduce PWM, espera la desaceleración y luego cambia el sentido progresivamente.