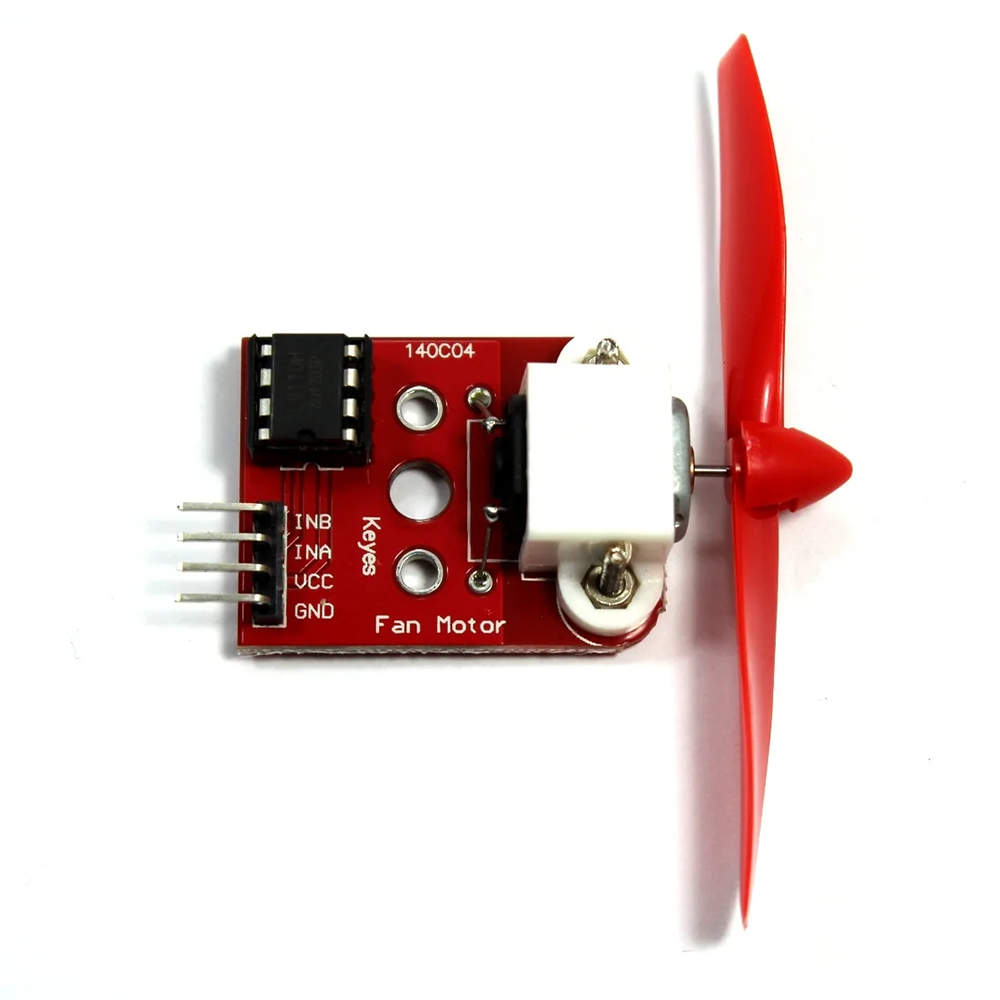
L9110 Placa de Controlador de Motor Paso a Paso, Puente H con helice
[ARD-9110] L9110 Placa de Controlador de Motor Paso a Paso, Puente H con helice
Referencia Interna:
ARD-9110
Módulo Controlador de Motores ARD-L9110
Puente H doble para controlar sentido y velocidad de motores.
Este módulo controla dos motores DC o un motor paso a paso bipolar mediante un doble puente H. Las entradas digitales determinan el sentido y los pines de habilitación aceptan PWM para regular velocidad. Requiere alimentación externa para los motores y tierra común con el controlador. La corriente real depende del encapsulado, disipación, ventilación, tensión y características de arranque de cada carga.
Especificaciones técnicas
| Características principales | Valor |
|---|---|
| Alimentación de motor | 2,5 a 12 V CC |
| Controlador | L9110S |
| Canales | Dos puentes H |
| Motores DC | Dos bidireccionales |
| Motor paso a paso | Uno de cuatro hilos |
| Corriente continua | Hasta aproximadamente 800 mA por canal |
| Compatibilidad | Arduino y Raspberry Pi |
| Características adicionales | Valor |
|---|---|
| Pico | Hasta aproximadamente 1,5 A breve |
| Control | Cuatro entradas lógicas |
| PWM | Aplicable a entradas |
| Diodos | Protección interna según chip |
| Disipación | Dependiente de placa |
| Uso | Motores pequeños y robótica |
Ventajas y aplicaciones
Integración completa: Su diseño reúne las funciones esenciales y reduce componentes externos durante montaje, configuración y verificación del proyecto electrónico.
Formato práctico: La placa facilita prototipado, mantenimiento y conexión con otros dispositivos mediante terminales e interfaces claramente organizados físicamente.
Funcionamiento configurable: Permite ajustar parámetros relevantes por software o hardware para adaptarse a diferentes condiciones operativas y aplicaciones reales.
Compatibilidad amplia: Puede integrarse con plataformas, herramientas y protocolos habituales respetando los niveles eléctricos y requisitos particulares de cada interfaz.
Aplicaciones educativas: Facilita aprender programación, comunicación y control mediante pruebas repetibles, diagnósticos visibles y proyectos progresivos completamente funcionales.
Dos imágenes destinadas al esquema de conexión y al pinout del producto. Reemplaza cada URL por la imagen correspondiente subida a Odoo.
Galería de esquemas y conexiones
El código realiza una prueba funcional extensa, controla errores básicos y muestra información clara para diagnóstico durante la integración.
const byte ENA=5,IN1=7,IN2=8;const byte BOTON=2;
void motor(int velocidad){
 if(velocidad>=0){digitalWrite(IN1,HIGH);digitalWrite(IN2,LOW);}
 else{digitalWrite(IN1,LOW);digitalWrite(IN2,HIGH);velocidad=-velocidad;}
 analogWrite(ENA,constrain(velocidad,0,255));
}
void setup(){
 Serial.begin(115200);pinMode(ENA,OUTPUT);pinMode(IN1,OUTPUT);pinMode(IN2,OUTPUT);pinMode(BOTON,INPUT_PULLUP);
 motor(0);Serial.println("Driver de motor listo");
}
void loop(){
 Serial.println("Acelerando adelante");for(int v=0;v<=220;v+=10){motor(v);delay(60);}
 delay(700);motor(0);delay(500);
 Serial.println("Acelerando en reversa");for(int v=0;v<=220;v+=10){motor(-v);delay(60);}
 delay(700);motor(0);delay(1000);
}
Pulsa una pregunta para desplegar su respuesta. Las últimas tres incluyen comparaciones con productos relacionados.
1. ¿Qué motores puede controlar el módulo?
Puede manejar dos motores DC pequeños o un paso a paso de cuatro hilos mediante dos puentes H integrados. controlar.
2. ¿Qué corriente admite cada canal?
Aproximadamente 800 mA continuos y picos breves mayores, dependiendo de tensión, placa, ventilación y temperatura del L9110S. L9110S al controlar.
3. ¿Cómo se cambia el sentido de giro?
Invierte los niveles de las dos entradas del canal; nunca ordenes cambios bruscos a máxima velocidad sin desacelerar previamente. controlar.
4. ¿Cómo se regula la velocidad del motor?
Aplica PWM a la entrada de habilitación o señal apropiada, manteniendo frecuencia compatible y suficiente par durante el arranque. controlar.
5. ¿Por qué debe compartirse GND con el microcontrolador?
Las entradas necesitan una referencia común para reconocer niveles lógicos; sin ella, el motor puede activarse erráticamente o no responder.
6. ¿Qué fuente debe utilizarse para los motores?
Una fuente externa debe cubrir tensión nominal y corriente de bloqueo, evitando alimentar motores desde el regulador del Arduino. controlar.
7. ¿Cómo se compara con TB6612FNG?
L9110S resulta económico, pero TB6612FNG utiliza MOSFET, pierde menos tensión y ofrece mejor eficiencia para motores DC pequeños. al controlar.
8. ¿En qué se diferencia de BTS7960?
BTS7960 está orientado a un motor de alta corriente; L9110S controla dos canales con capacidad notablemente menor. L9110S al controlar.
9. ¿Por qué el motor genera ruido o reinicia Arduino?
Picos inductivos y corriente de arranque contaminan alimentación; añade capacitores, desacoplamiento, cables cortos y una fuente correctamente dimensionada. al controlar.
10. ¿Puede utilizarse con Raspberry Pi?
Sí, verificando compatibilidad de lógica 3,3 V, tierra común y driver; nunca conectes el motor directamente a sus GPIO. controlar.